Histórico al 20/09/2026. El estado actual de OMNI está en /proyectos/omni/
DASSA · Presentación a Dirección · Septiembre 2026

DASSA
PRIVATE AI

Procesar el video de las cámaras, los documentos y los datos operativos en hardware propio, adentro del predio. El primer uso es el circuito de balanza. El mismo motor queda disponible para el OCR, los agentes y las apps que ya usamos todos los días.

6 GPU ya en el predio 11 cámaras relevadas Piloto sin comprar hardware Decisión Go / No-Go con el benchmark en la mano
Actualización · 20 de septiembre de 2026

El piloto ya está corriendo — y el video dejó de ser el freno

Con un usuario de solo lectura ya bajamos y analizamos imagen de las cámaras del predio. Sin comprar nada y sin que el video salga de DASSA.

Resuelto

Imagen de calidad, hoy

Las cámaras IP del Almacén (ANEXO) entregan 2688×1520: se leen las marcas de los bultos y se cuentan las estibas. El “352×240” era un límite de configuración, no del equipo.

Auditado

El rig sirve

6× RTX 3070. De sobra para visión y OCR. Sólo falta sumarle memoria y disco —compra menor— antes de montarlo.

En marcha

Prueba piloto

Plazoleta y Almacén (ANEXO), con cámaras IP, probando reconocer contenedor · camión · pallet · bulto · persona · mascota y seguir sus movimientos. Primer resultado: estibas libres y ocupadas; después, ubicar sola cada caja en el gemelo digital 3D que ya corre en Orden.

Próximos pasos
  1. Comprar la memoria y el disco del rig.
  2. Montar el rig como nodo propio en la red de cámaras —no toca el grabador de Aduana ni el servidor de monitoreo.
  3. Conectar las cámaras y correr el reconocimiento en vivo.
La pieza central · 20/09/2026

La plazoleta ya se ve en 3D, con medidas reales

Esto es lo más importante del proyecto y ya está corriendo en Orden del Día: el gemelo digital de la plazoleta, con el plano de AutoCAD y la foto del dron, no un dibujo aproximado.
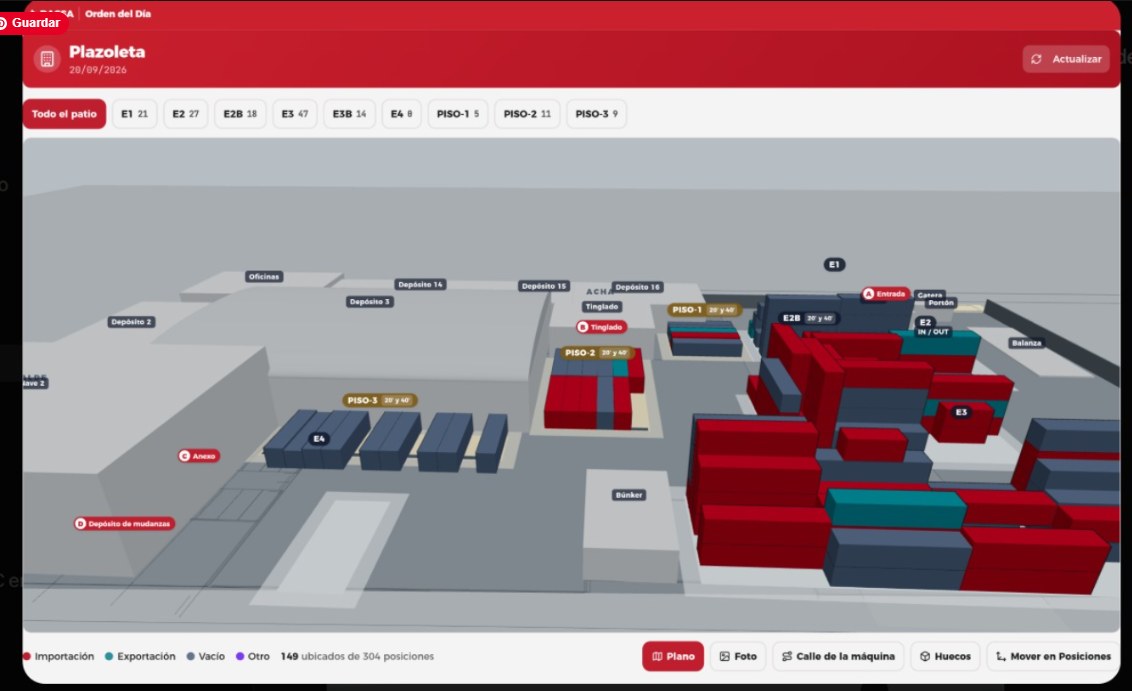
Vista 3D de la plazoleta de DASSA con contenedores de importación en rojo y exportación en verde, filtros por zona E1 a E4 y pisos, y el contador 149 ubicados de 304 posiciones.
/plazoleta/3d, hoy 20/09. 149 de 304 posiciones ubicadas, filtro por zona y piso, estiba a la altura real de cada contenedor.
Lo que ya hace Muestra dónde está cada contenedor ubicado, a qué altura y con qué calle libre para la containera. Sale del mismo dato que usa Posiciones — cero doble carga.
Lo que todavía carga una persona Hoy alguien tipea la posición en Posiciones para que el contenedor aparezca acá. El 3D es para mirar y decidir; no escribe nada solo.

Ahí es donde entra Private AI: las cámaras de ingreso y de plazoleta leen el contenedor al entrar y al salir, y lo ubican solas en el 3D — nadie lo tipea. Con eso se habilita:

Posicionamiento recomendado

El sistema sugiere dónde conviene dejar cada contenedor según la operativa —menos remociones, menos vueltas de la containera.

Vínculo con turnos

Habilitar posiciones según la estiba coordinada, o armar la estiba según el turno y la prioridad de cada operación.

Vista tablet para el maquinista

La plazoleta en vivo, en la mano, arriba de la containera. Busca el contenedor y ve la calle libre sin bajarse a preguntar.

Reemplaza al plazoletero

Hoy una persona sostiene esa información a mano. Es el rol menos eficiente del circuito: el gemelo digital lo vuelve innecesario.
01 · La idea

Que el predio se cuente solo

Cada camión, cada contenedor, cada carga y cada persona que cruza el portón queda identificado por cámara, cruzado contra lo que estaba coordinado y registrado con foto y hora. Nada entra ni sale sin quedar conciliado.

El hilo que une todo Hoy el predio genera datos sueltos: una pesada por acá, una foto por allá, un turno en otra pantalla. La identidad leída por cámara es el hilo que los cose: la misma patente que abrió la barrera es la que pesó, la que descargó y la que salió.

Cuatro entidades, cada una con su historia

Camión y chofer

Patente leída en la barrera, resuelta contra el maestro de choferes. Cuándo llegó, cuánto esperó, cuánto pesó, cuándo salió.

Contenedor

Sigla y código ISO leídos en balanza. Dónde quedó estibado, cuántos tiene delante, quién lo movió y cuándo se fue.

Carga

Qué bajó de qué camión, cuántos viajes de autoelevador, cuánto tardó la descarga y contra qué operación de Depofis imputa.

Persona

Quién está adentro y por qué: chofer esperado, personal, proveedor, visita. El que no figura, dispara alerta con foto.

Seis cosas que podemos mejorar y optimizar

Seguridad

El portón deja de estar abierto. Sólo entra quien estaba esperado o habilitado. Lo demás suena, con foto.

Transparencia

Cada movimiento con foto, hora y responsable. El cliente, Aduana y nosotros miramos exactamente el mismo registro.

Trazabilidad

La historia completa de un contenedor o de una carga, del portón a la estiba y de la estiba al portón, sin pedirle nada a nadie.

Conciliación

Todos los días: lo que entró contra lo que salió contra lo que estaba coordinado. Las diferencias se ven el mismo día, no en el inventario.

Análisis

Tiempos y cuellos de botella por cliente, operación, turno y máquina. Hoy la única medición de permanencia la sacamos a mano de la balanza.

Predicción

Cuántos camiones vienen, cuándo y cuánto van a tardar. El turno se ofrece y se confirma solo contra la capacidad real de balanza y estiba.

Coordinación de turnos automática Hoy el turno se coordina a mano y el camión llega cuando puede. Con las llegadas reales medidas, el sistema asigna, confirma y reprograma según lo que realmente pasa en el playón. El primer camión promedio entra 08:35: ahí hay casi 82 horas de sector al año.
En qué orden se consigue Primero identidad, después inteligencia. Sin leer bien la patente y la sigla, la conciliación y la predicción son un tablero lindo con datos flojos. Por eso el proyecto arranca por balanza y accesos, y deja el análisis para cuando el dato es confiable.
02 · Punto de partida

El problema ya está medido

No es una hipótesis. El circuito de balanza está medido sobre nuestra propia base: 3.028 camiones entre enero y el 7 de agosto de 2026, en 146 días con movimiento.

178 min
Permanencia EXPO carga suelta · mediana 2 h 07
11,6 min
Permanencia IMPO con contenedor · mediana 8 min
11,4 %
Camiones sin repesada · 345 de 3.028
2
Operarios dedicados al sector balanza
Ya lo resolvió Orden
  • El ingreso queda registrado en el sistema, no en un cuaderno.
  • El peso entra digital desde el indicador: nadie lo lee del visor ni lo tipea.
  • La salida se valida desde el celular en plazoleta, con foto y escaneo del remito — reemplaza la pantalla vieja de Depofis.
Lo que falta — y es lo que ve una cámara El portón físico no compara contra lo coordinado. Hoy puede entrar o salir un vehículo sin que el sistema note que no estaba en la lista. Conciliar eso —lo que pasó contra lo que se coordinó— es exactamente lo que hace Private AI.

Plan completo —14 secciones, 7 fases a diciembre 2026— en INGRESOS AI. Esta página responde una pregunta: quién procesa ese video y esos datos.

03 · La decisión

Dos caminos para el mismo proyecto

El proveedor instala un equipo y procesa el streaming: cobra desarrollo más service mensual. El otro camino usa las placas que ya están en el predio.

Proveedor llave en manoMotor propio · Private AI
Inversión inicial Desarrollo + equipo · a cotizar Cero en hardware para el piloto: el rig ya está
Costo recurrente Service mensual · a cotizar Energía + mantenimiento del equipo
Alcance El circuito contratado. Ampliarlo es otra cotización El mismo motor sirve para OCR de documentos, agentes y apps
Dueño del dato El video sale del predio hacia un tercero Nada sale del predio. Zona primaria aduanera
Si sube el precio de los tokens Se traslada a la factura No aplica: el cómputo es propio
Cambio de alcance Orden de trabajo nueva Horas propias
Dependencia Del proveedor y de su continuidad Del equipo propio · hay que cubrir el relevo
Puesta en marcha La que ofrezca el proveedor 80–160 h para el piloto de balanza
Lo que se decide hoy No es la inversión grande. Es un piloto que no compra nada y deja el número real sobre la mesa: cuántas cámaras aguanta el hierro que ya tenemos, y con qué precisión.
No son excluyentes Conviene pedir la cotización igual: es la referencia contra el costo propio medido, y el plan B si el benchmark sale mal.
04 · Inventario

Lo que ya está en el predio

El proyecto es conectar hierro a un software que ya existe.

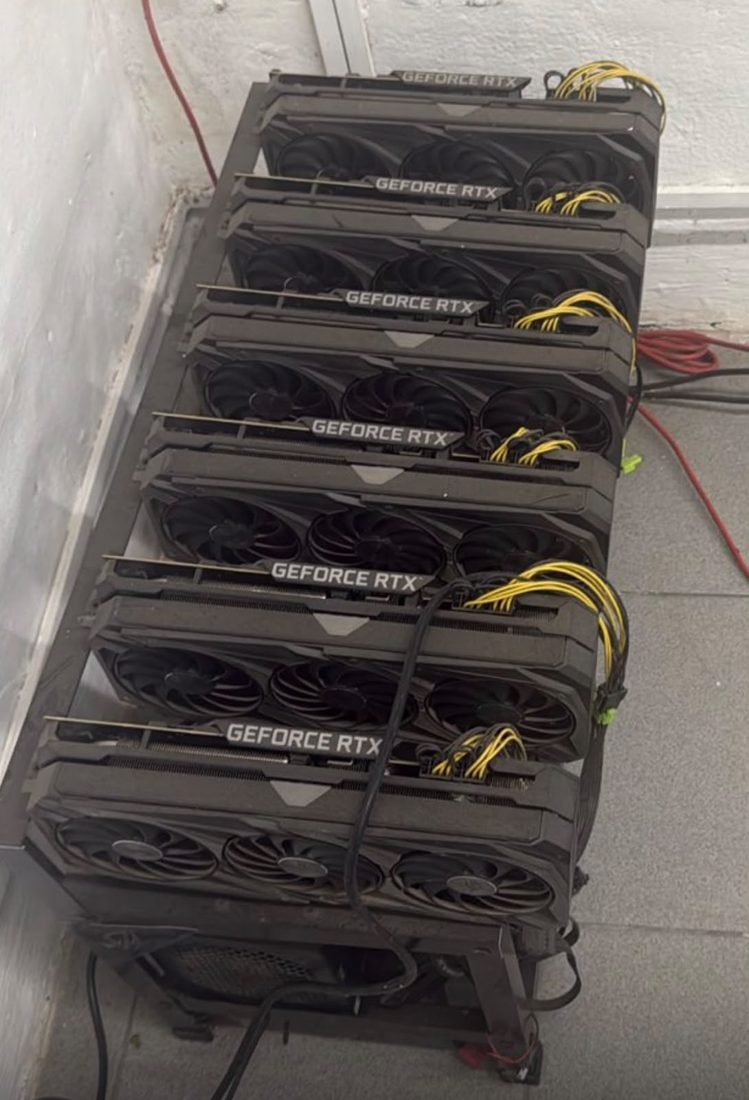
Rack abierto con seis placas GeForce RTX de triple ventilador apiladas, con cableado de alimentación PCIe, apoyado sobre el piso.
Las GeForce RTX en el predio — rack abierto, placas de triple ventilador, alimentación PCIe directa. Hoy está ocioso: es el banco de pruebas del piloto. Falta identificar modelo y VRAM de cada placa, y el rack no es una instalación definitiva para operar 24/7 en un sector polvoriento.
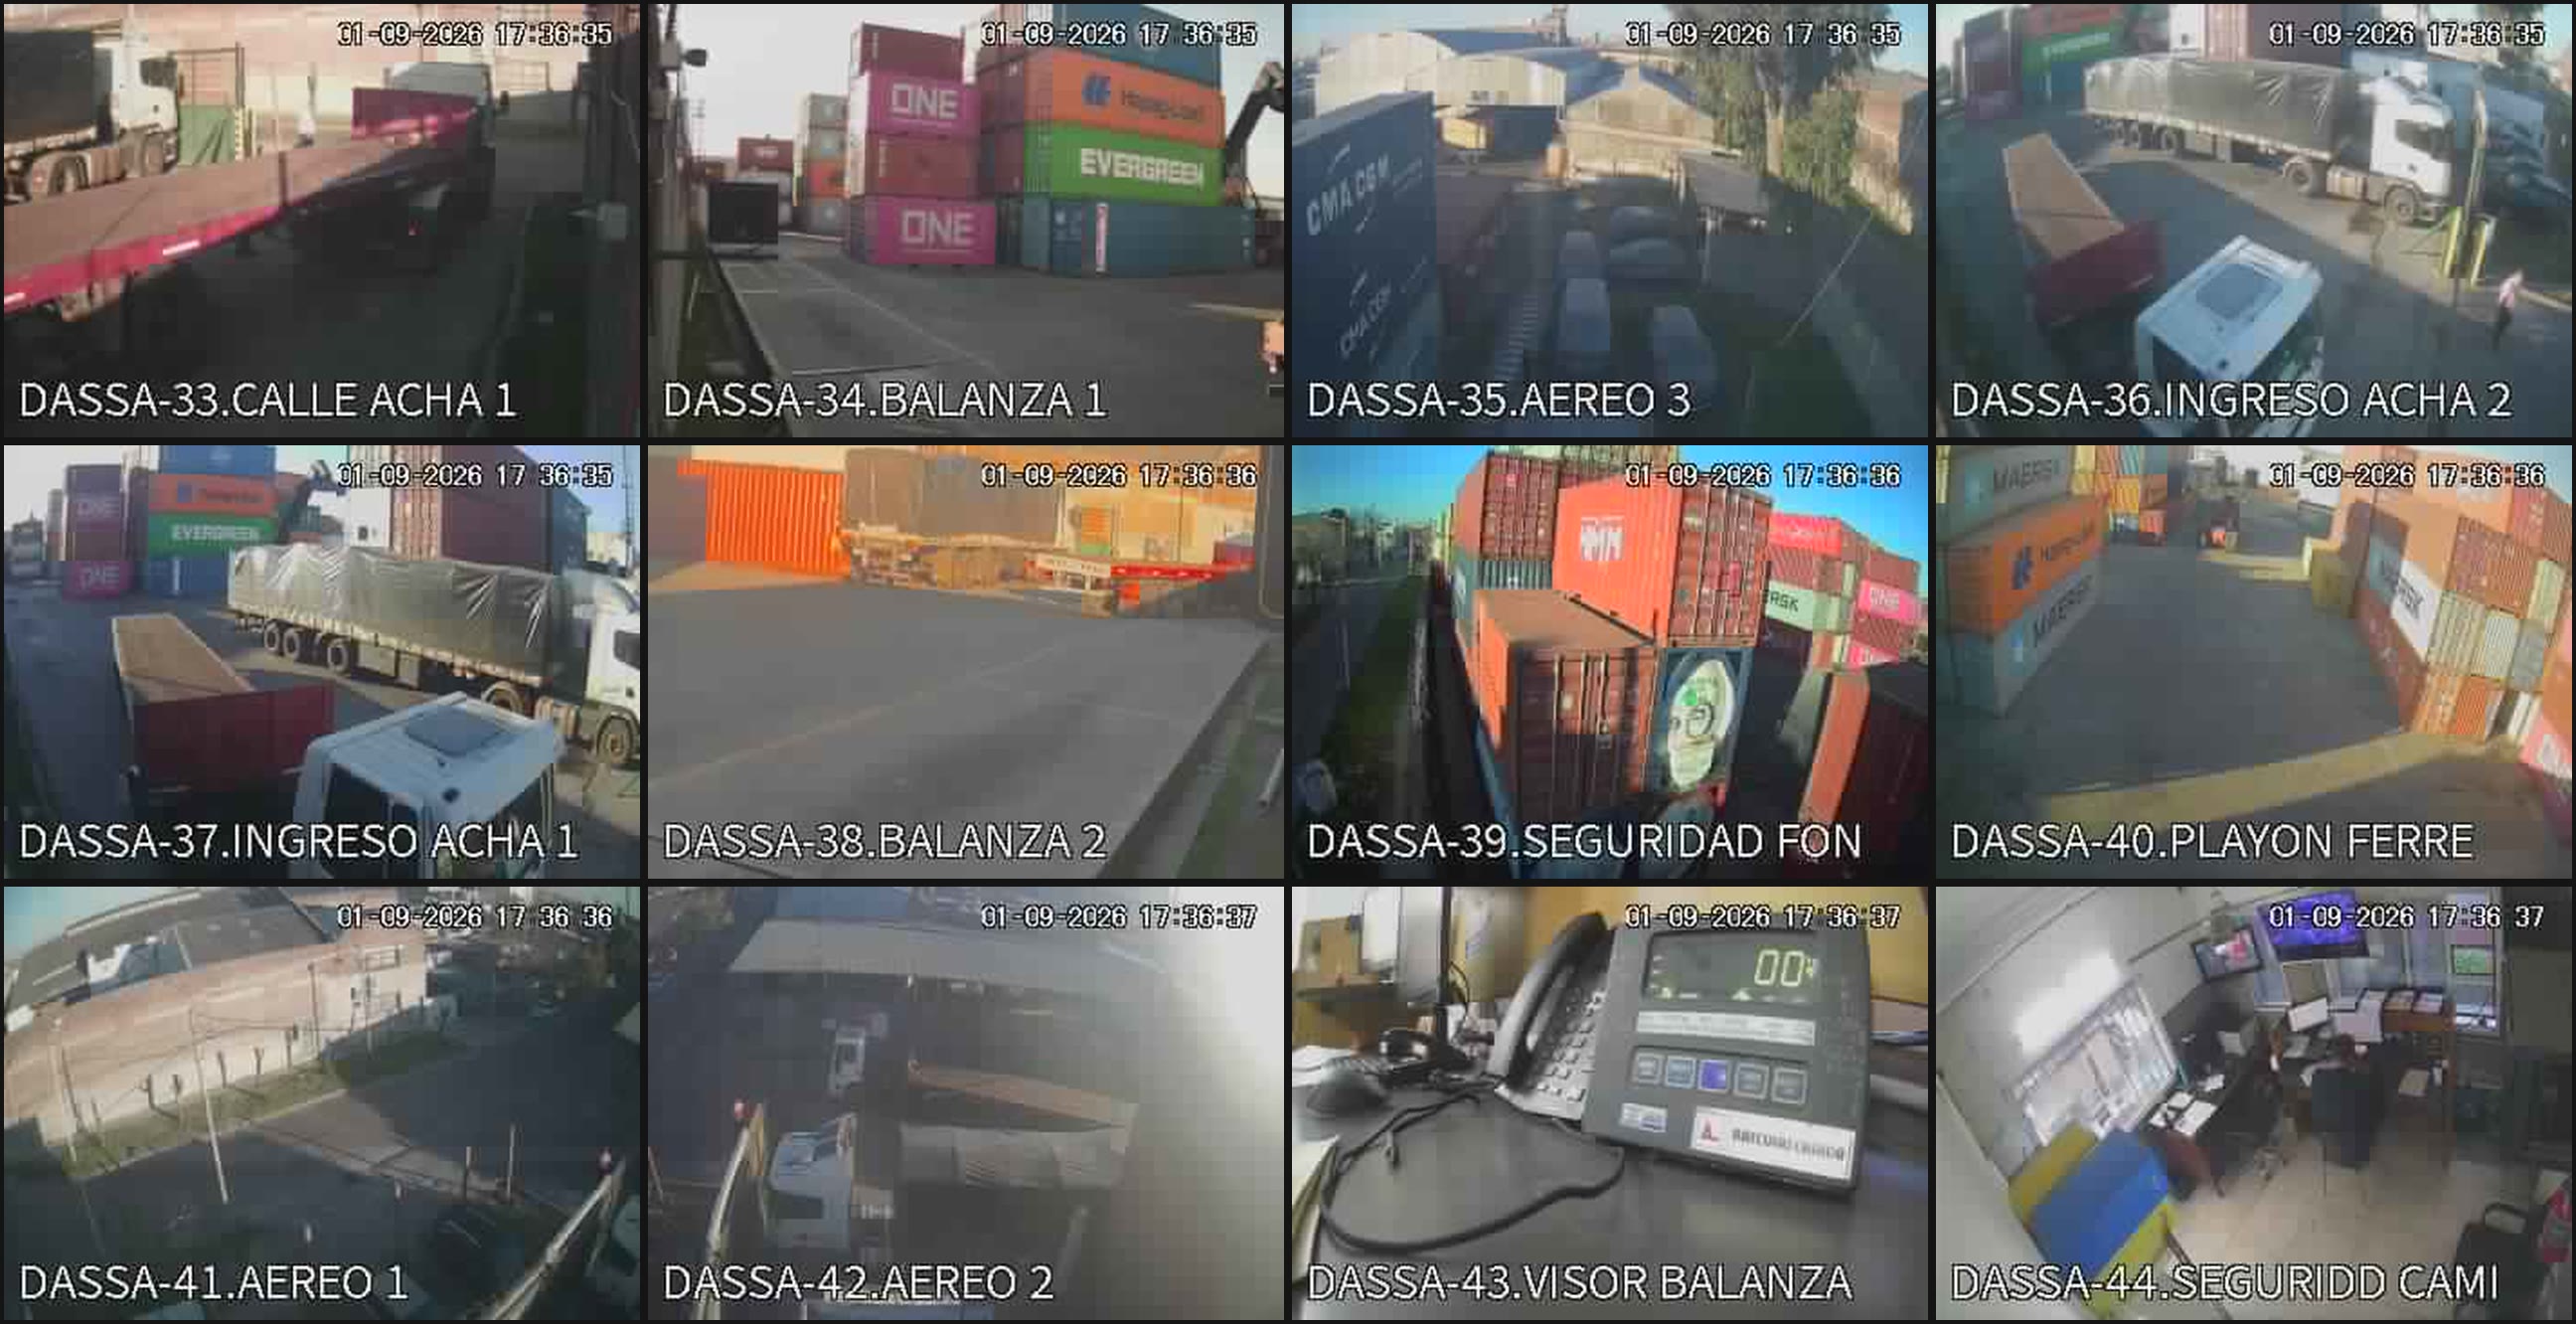
Mosaico de las cámaras del sector balanza y accesos en el sistema de monitoreo.
Las cámaras del sector, en el monitoreo — accesos sobre Gral. Acha, playón sobre Ferré, vistas aéreas, las de balanza y el visor del indicador de peso. Es la señal que alimentaría el motor.

6 × GeForce RTX

Rig armado, en el predio, sin uso productivo. Es el banco de pruebas.

11 cámaras IP relevadas

7 del NVR nuevo del proyecto + 4 del grabador de plazoleta, con IP, encuadre y resolución documentados.

Red y VLAN CCTV

Switch PoE y red separada. El transporte de video ya existe.

Generador eléctrico

El predio sostiene el corte. Falta la UPS del nodo de borde.

Dell R350 · DSS8 · EVS7124S

Grabación y CCTV. No se tocan: el motor de IA consume los streams por red, no reemplaza la seguridad.

Indicador Básculas Casarda

Ya conectado a la PC de balanza. El peso digital es software, no compra.

Honestidad sobre el rig Las placas vienen de minería. Antes de prometer capacidad: modelo, VRAM, temperatura, estabilidad bajo carga y ancho real de los risers PCIe. Es el paso A del piloto, no un supuesto.
El software que ya corre y que este proyecto aprovecha
PiezaPara qué sirve acá
App Orden del Día · turnera y coordinación Es la lista de esperados. Sin ella la barrera no tiene contra qué validar.
Tally / SuperTally Las fotos entran por cámara en vez de por teléfono. La tabla es la misma.
Modelo de pesada · balanza_pesadas Agrupación por repesada y exclusión de VGM ya resueltas.
Mapa de plazoleta · 248 posiciones Ya se ve en 3D en /plazoleta/3d, con medidas reales. La cámara es lo que falta para que se ubique sola, sin que nadie la tipee.
Maestro de choferes · DNI + patentes La patente leída se resuelve contra un maestro real, no contra texto libre.
Writer Depofis Escritura con idempotencia y auditoría, ya probada.
Las 11 cámaras, una por una

NVR del proyecto · 7 cámaras. Todas vistas amplias de playón: ninguna tiene hoy plano cerrado de patente.

IPCámaraQué tiene que leerEtapa
.45Balanza 1Sigla de contenedor, ISO y placa CSC1
.46Balanza 2Patente del tractor y posición sobre la plataforma1
.47Balanza 3Tercer ángulo · detección de izaje1
.49Ingreso AchaPatente de entrada · hoy encuadra estibas2
.50Aérea FerréPortón y barrera · vista de acceso2
.48Aérea AchaSeguimiento del contenedor entre zonas3
.51Plazoleta FerréPosición en estiba y cuántos tiene delante3

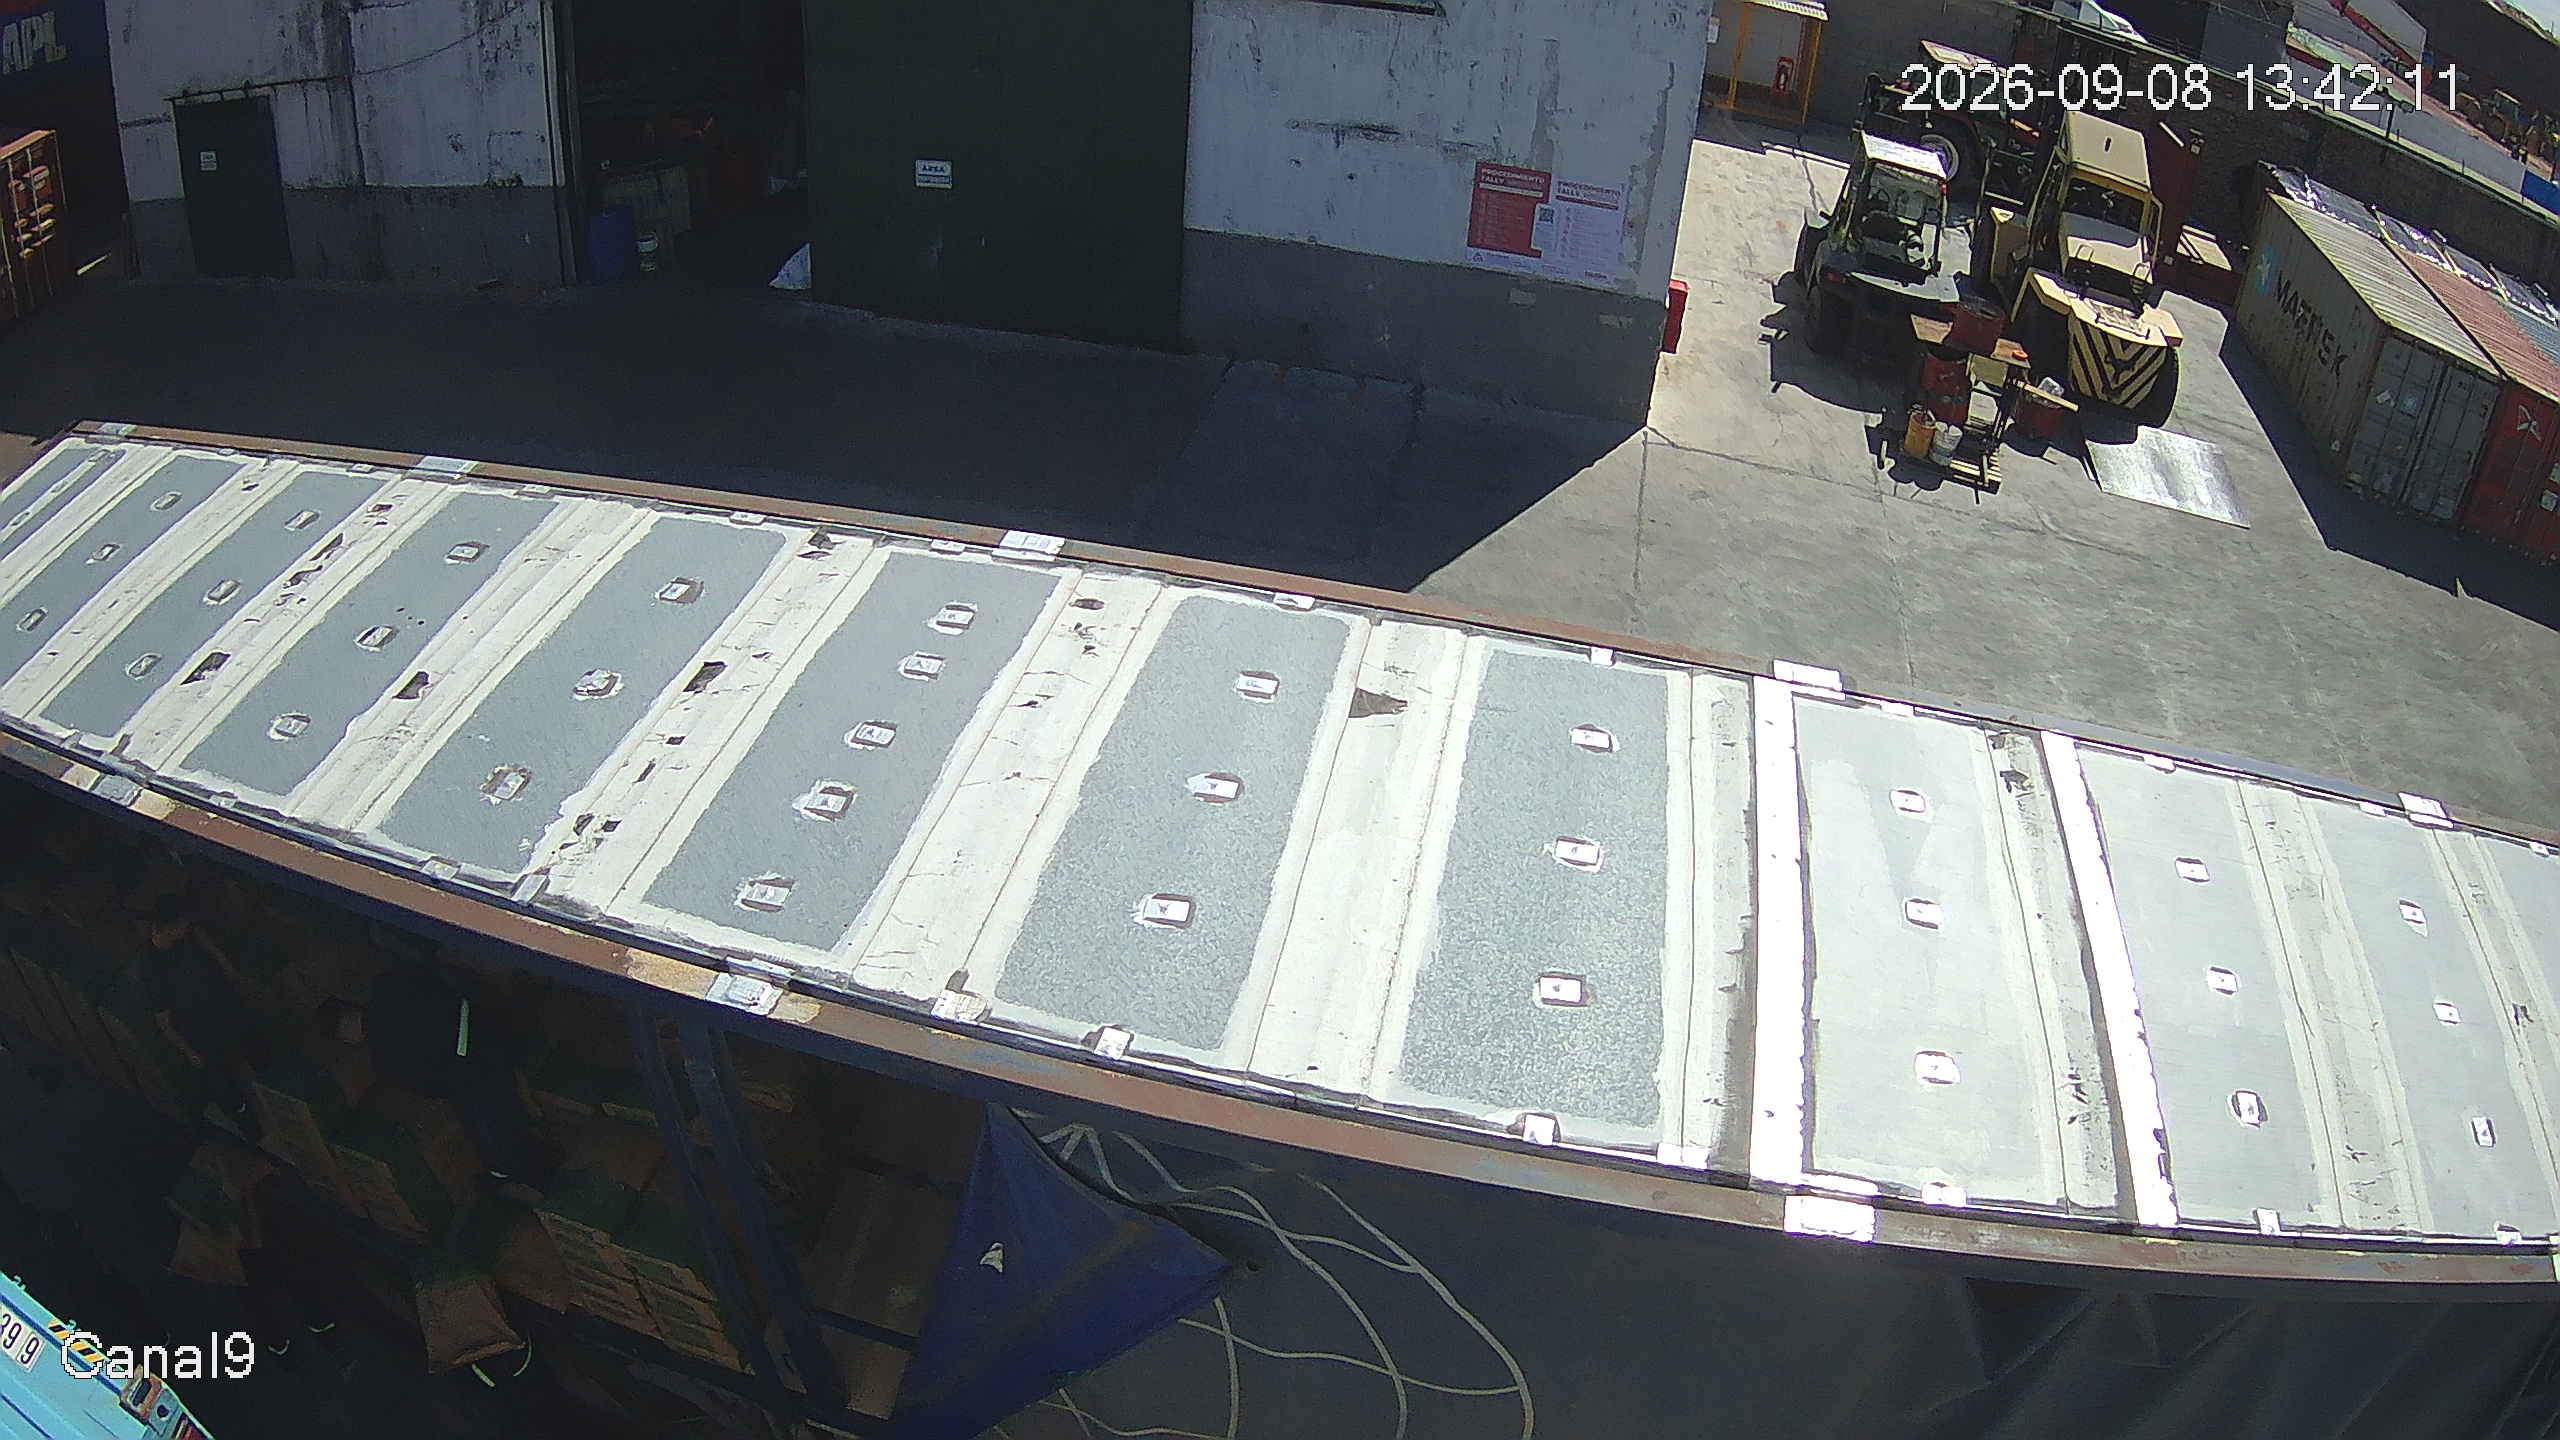
Grabador anexo · 4 cámaras de plazoleta. Acá está el hallazgo: .38 y .39 son los únicos planos cerrados del predio, a 2560×1440 sobre el techo del contenedor. Las siglas se leen a simple vista. Pueden resolver la etapa 1 sin comprar una cámara nueva.

IPQué encuadraResoluciónAporta a
.38Canal 9 · techo de semirremolque, cenital2560×1440Sigla desde el techo · etapa 1
.39Canal 8 · estibas, plano cerrado2560×1440Sigla desde el techo · etapa 1
.37Plazoleta (C) · playón de maniobra1920×1080Etapa 3
.36Plazoleta muro · calle interna1920×1080Etapa 3 · anticipación de arribo
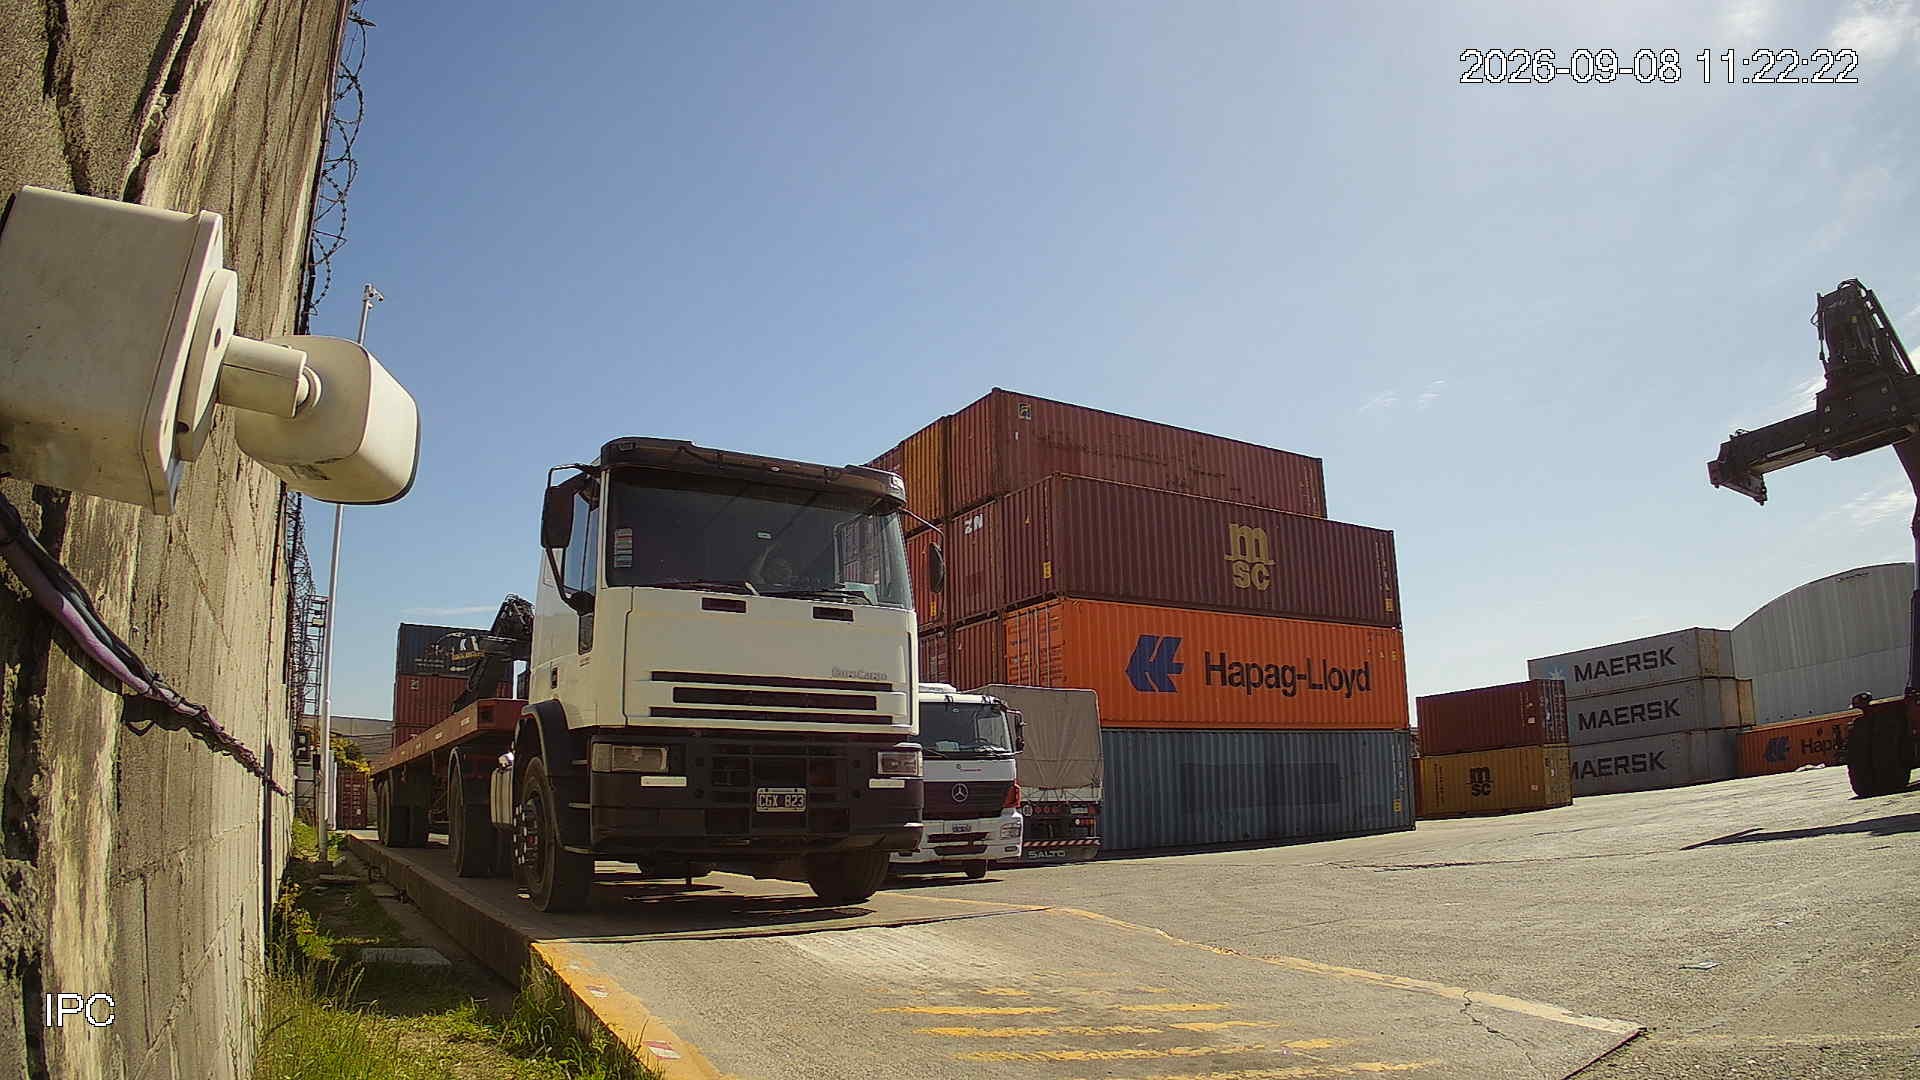
Cámara de balanza 1: camión de frente en el carril.
.45 Balanza 1
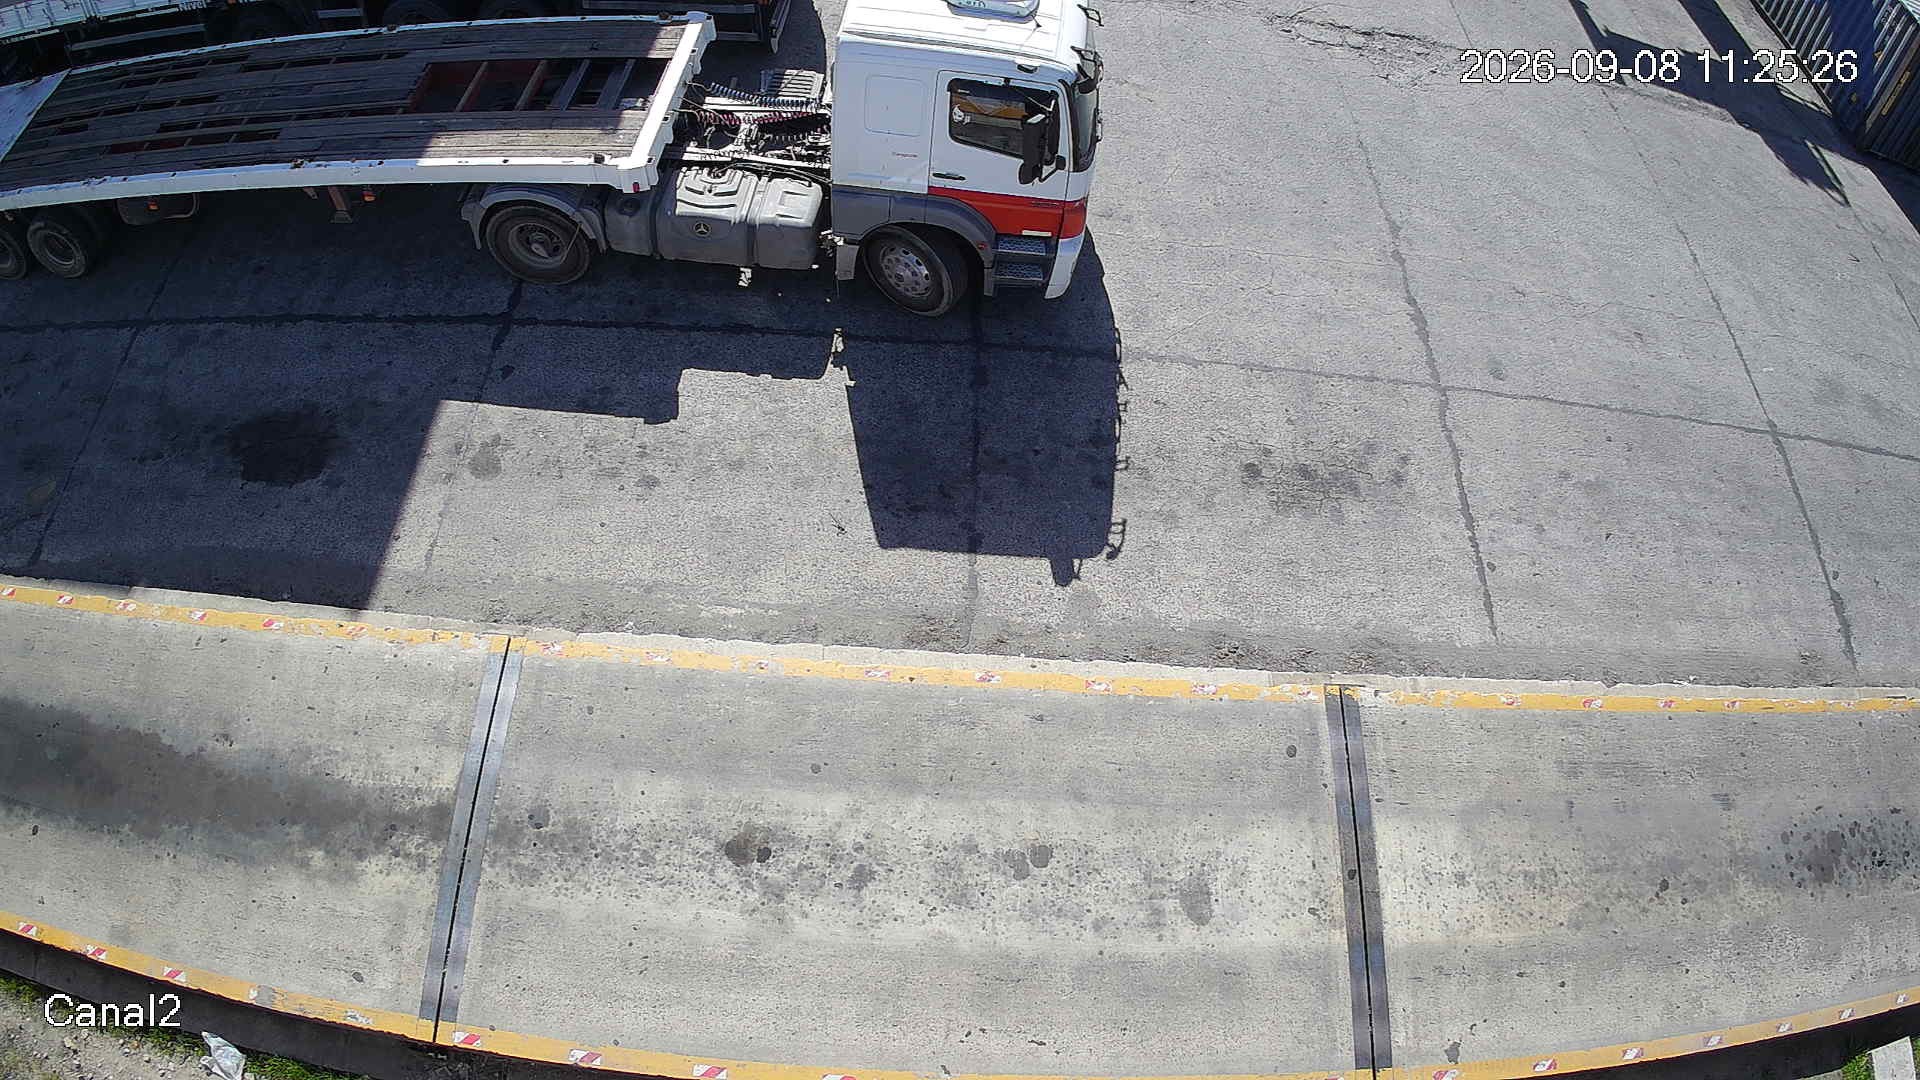
Cámara de balanza 2: vista alta en ángulo sobre el pavimento de maniobra.
.46 Balanza 2
Canal cenital sobre el techo del semirremolque, plano cerrado a 2560x1440.
.38 Cenital · plano cerrado
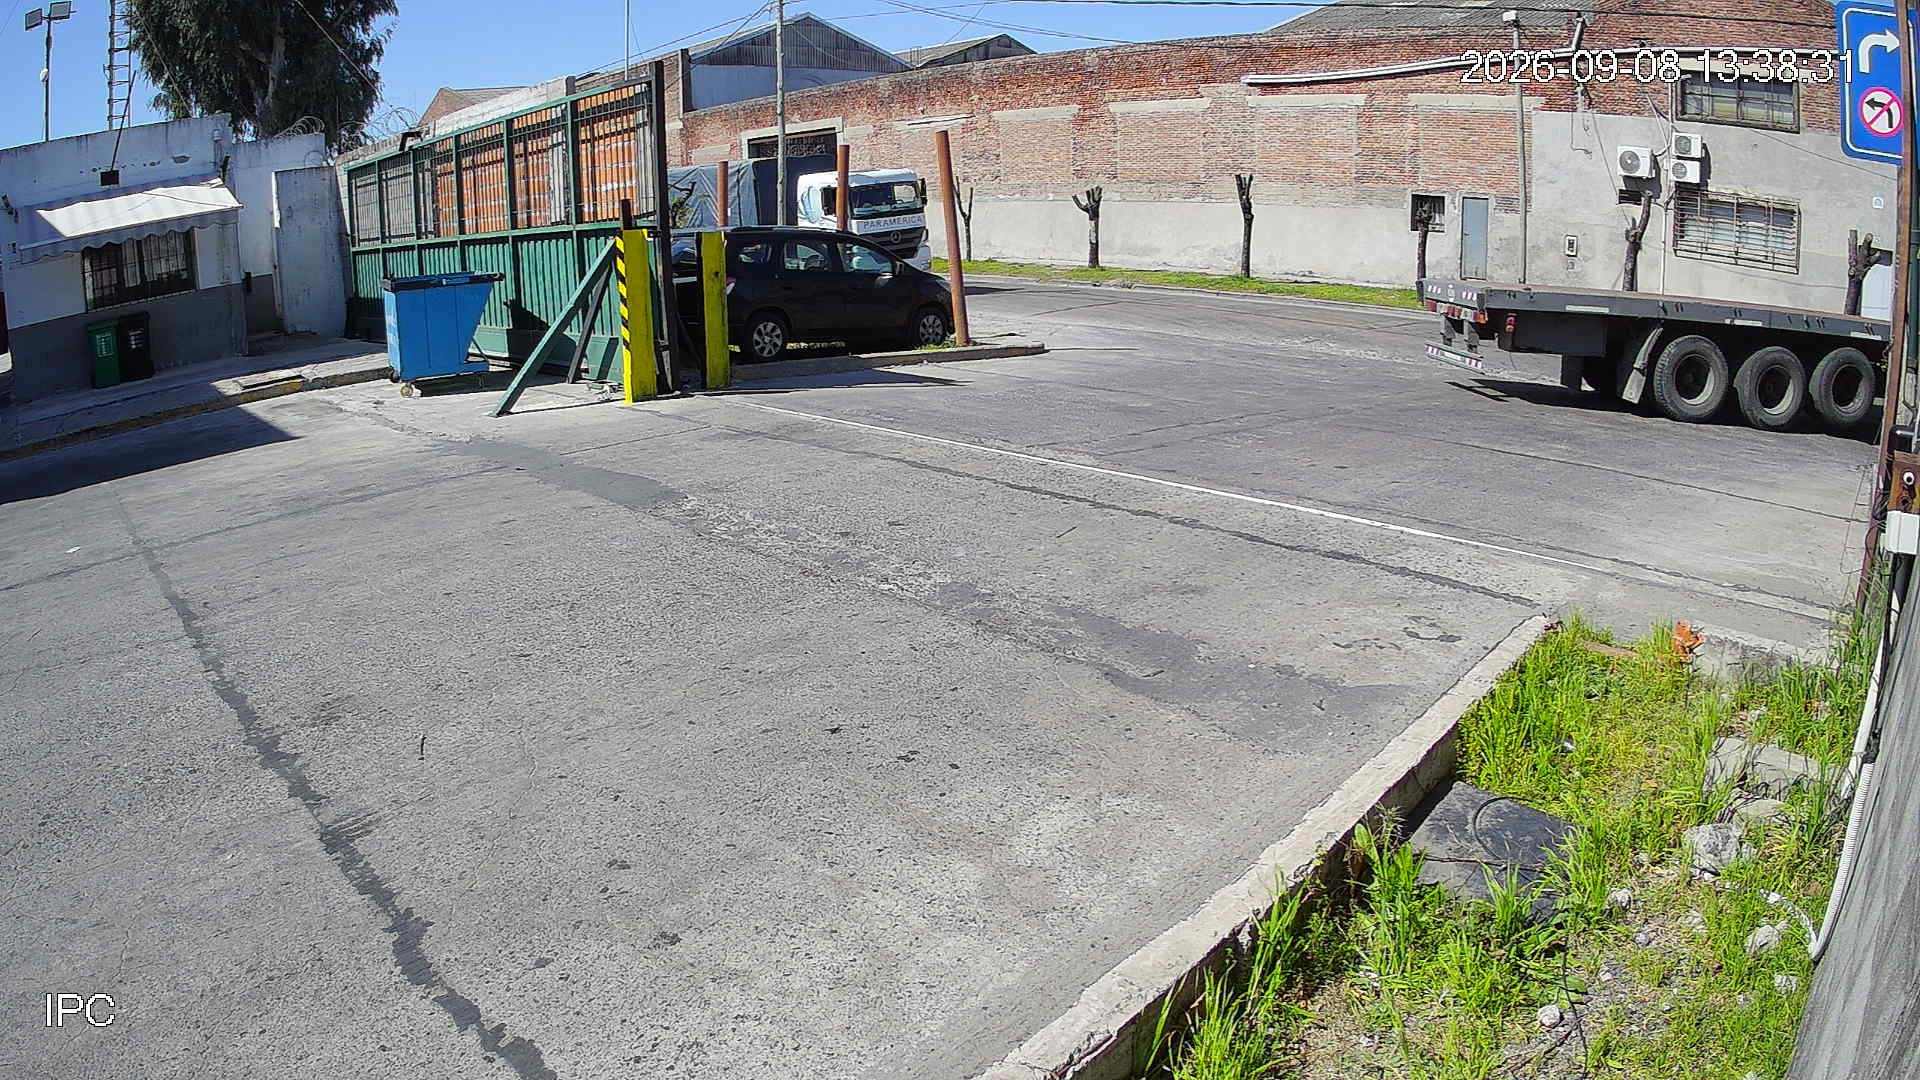
Vista aérea del portón, la barrera y la calle sobre Gral. Ferré.
.50 Portón y barrera

Ver las capturas de las 11 cámaras →

Qué NO toca este proyecto

El DSS8 y el EVS siguen grabando igual. El nodo de IA consume los streams por red, en paralelo, con usuario de solo lectura. Si el motor de IA se apaga, el CCTV no se entera. Son dos sistemas independientes y así tienen que quedar.

05 · El sistema

Dónde va cada cosa y qué dispara qué

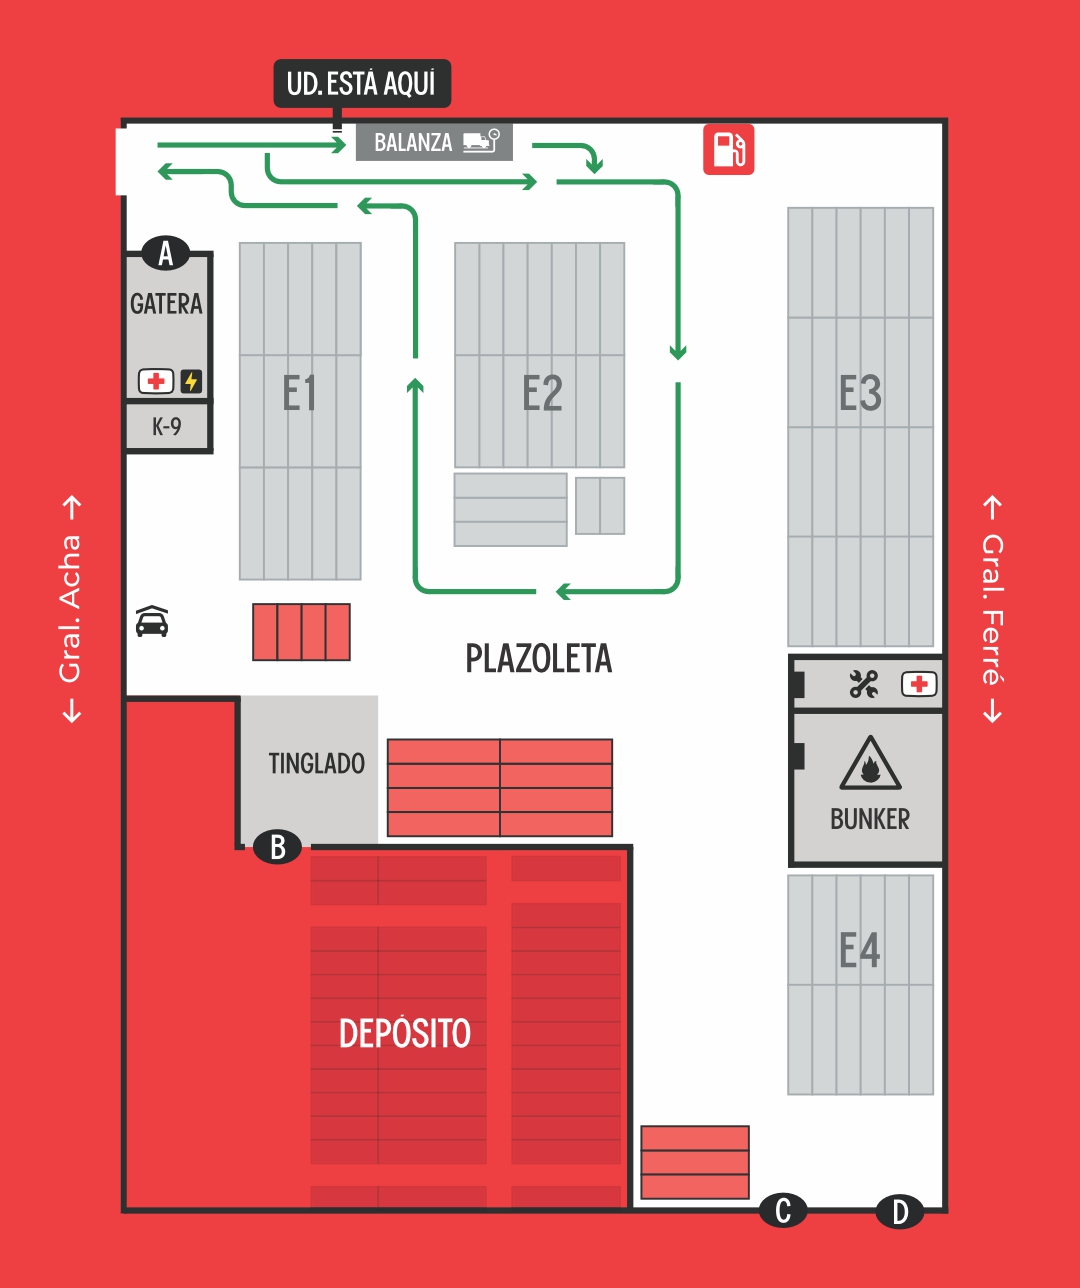
Propuesta de ubicaciones sobre el plano real. 17 puntos entre cámaras, barreras y semáforo.

Plano del predio DASSA con las ubicaciones propuestas de cámaras, barreras y semáforo. B1 B2 B3 S BE E1 E2 BS S1 S2 P1 P2 P3 P4 P5 P6 P7 P8
Balanza · B1 B2 B3 Semáforo + sirena · S Entrada · BE E1 E2 Salida · BS S1 S2 Periféricas plazoleta · P1–P8
GrupoPuntosQué resuelveEtapa
BalanzaB1 B2 B3 Sigla, ISO y placa CSC · patente del tractor · techo del contenedor1
SemáforoS Verde/rojo + sirena. Reemplaza al operario que hoy avisa a mano1
EntradaBE E1 E2 Barrera · patente de entrada · contexto del camión2
SalidaBS S1 S2 Barrera · patente de salida · qué se lleva3
PeriféricasP1–P8 Estiba y seguimiento del contenedor entre zonas3

El ciclo, paso a paso

0

Coordinación ya existe

El turno queda cargado en Orden del Día: camión, chofer, contenedor, cliente. Es la lista contra la que valida todo lo demás.

1

Llegada E1 · BE

E1 lee la patente. Si está esperada o en lista blanca, BE abre. Si no, alerta con foto y resuelve una persona.

2

Pesada B1 B2 B3 · indicador

B2 patente, B1 sigla + ISO + CSC, B3 techo. El peso entra por el puerto del indicador, no por la cámara.

3

Ticket y tally sin tipeo

Pesada y tally se arman solos con las fotos vinculadas. S pasa a verde y el camión baja de la plataforma.

4

Descarga P1–P8

El contenedor se sigue hasta su posición de estiba, sobre las 248 posiciones ya modeladas. Se cuentan los viajes de autoelevador.

5

Repesada B1 B2

La misma patente sin contenedor cierra el ciclo. La clave es la patente, no el contenedor.

6

Egreso S1 S2 · BS

BS abre sólo con autorización validada en Depofis. Foto de salida, aviso al cliente y registro para Aduana.

7

Conciliación cierre del día

Lo que entró contra lo que salió contra lo que estaba coordinado. Las diferencias se ven el mismo día.

Lo que el motor publica · los eventos
EventoDispara
Vehículo detectado en accesoValidación contra la lista · apertura o alerta
Vehículo posicionado en balanzaHabilita la captura de peso
Contenedor identificadoTicket y tally · validación ISO 6346
Contenedor NO identificado + motivoCola de excepción para el supervisor
Vehículo salió de la plataformaCierra la pesada · semáforo a rojo
Contenedor izado con el camión encimaAlerta de maniobra sobre las celdas de carga
Vehículo detectado en egresoChequeo de autorización · apertura o bloqueo

Cada evento con confianza por campo —no una confianza global— y las fotos que lo respaldan. Especificación completa →

Las cuatro capas del sistema

Campo cámaras · indicador · semáforo · barreras

RTSPONVIF Switch PoEVLAN CCTVPLC / I/O

Motor GPU decodifica · detecta · lee · sigue

En los huecos corre el OCR de documentos, los agentes y la búsqueda semántica.

CUDAPyTorch TensorRTPaddleOCRByteTrack Ollama / vLLMpgvector

Gateway el contrato con las apps

Las apps no saben de modelos ni de GPU: reciben hechos con hora, foto y certeza.

FastAPIPostgreSQL MQTT / NATSRedis

Apps DASSA lo que ya usa el equipo

Orden del Día, Tally, plazoleta, Depofis y los avisos al cliente.

Un motor por tarea: no se usa un LLM para cada cuadro
TareaFamilia de modeloNota
Detección en streamingRT-DETR o detector de licencia permisiva Corre sobre cada cuadro: tiene que ser rápido.
OCR de patente y siglaPaddleOCR Apache 2.0. Se adapta a patente argentina e ISO 6346.
SeguimientoByteTrack o equivalente Intra-cámara resuelto; multi-cámara exige lógica propia.
Agentes y documentosQwen3, Llama u otro open-weight Según la VRAM que resulte de la auditoría.
Casos ambiguosModelo multimodal de visión Sólo sobre imágenes seleccionadas, no sobre el stream.
Búsqueda semánticaEmbeddings locales + pgvector Procedimientos, instructivos y contexto operativo.
Licencias y costos recurrentes de software
ComponenteEsquemaImpacto
Linux · Docker · Python · FastAPI · PostgreSQLOpen source Sin licencia base
OllamaMITSin fee por inferencia
PaddleOCRApache 2.0Sin fee base
Modelos open-weightDepende de cada checkpoint Validar antes de producción
Ultralytics (YOLO)AGPL o Enterprise Puede requerir licencia empresarial. Hay alternativas permisivas
APIs externasPago por usoOpcionales, sólo como respaldo
En paralelo, sin tocarse El DSS8 y el EVS7124S siguen grabando el CCTV como hoy. El nodo de IA es un consumidor más de la red de video, con usuario de solo lectura.
06 · Balanza en detalle

Las tres cámaras, y lo que ya se lee

Es el punto donde arranca todo: acá el camión queda identificado. Las capturas son reales, del predio, sin retoque.

Los encuadres que hay hoy · NVR del proyecto

Balanza 1: ángulo bajo junto a la columna, camión de frente en el carril.
B1 · Balanza 1 .45
Ángulo bajo junto a la columna. Camión de frente en el carril.
Balanza 2: vista alta en ángulo sobre el pavimento de maniobra.
B2 · Balanza 2 .46
Vista alta en ángulo sobre el pavimento de maniobra.
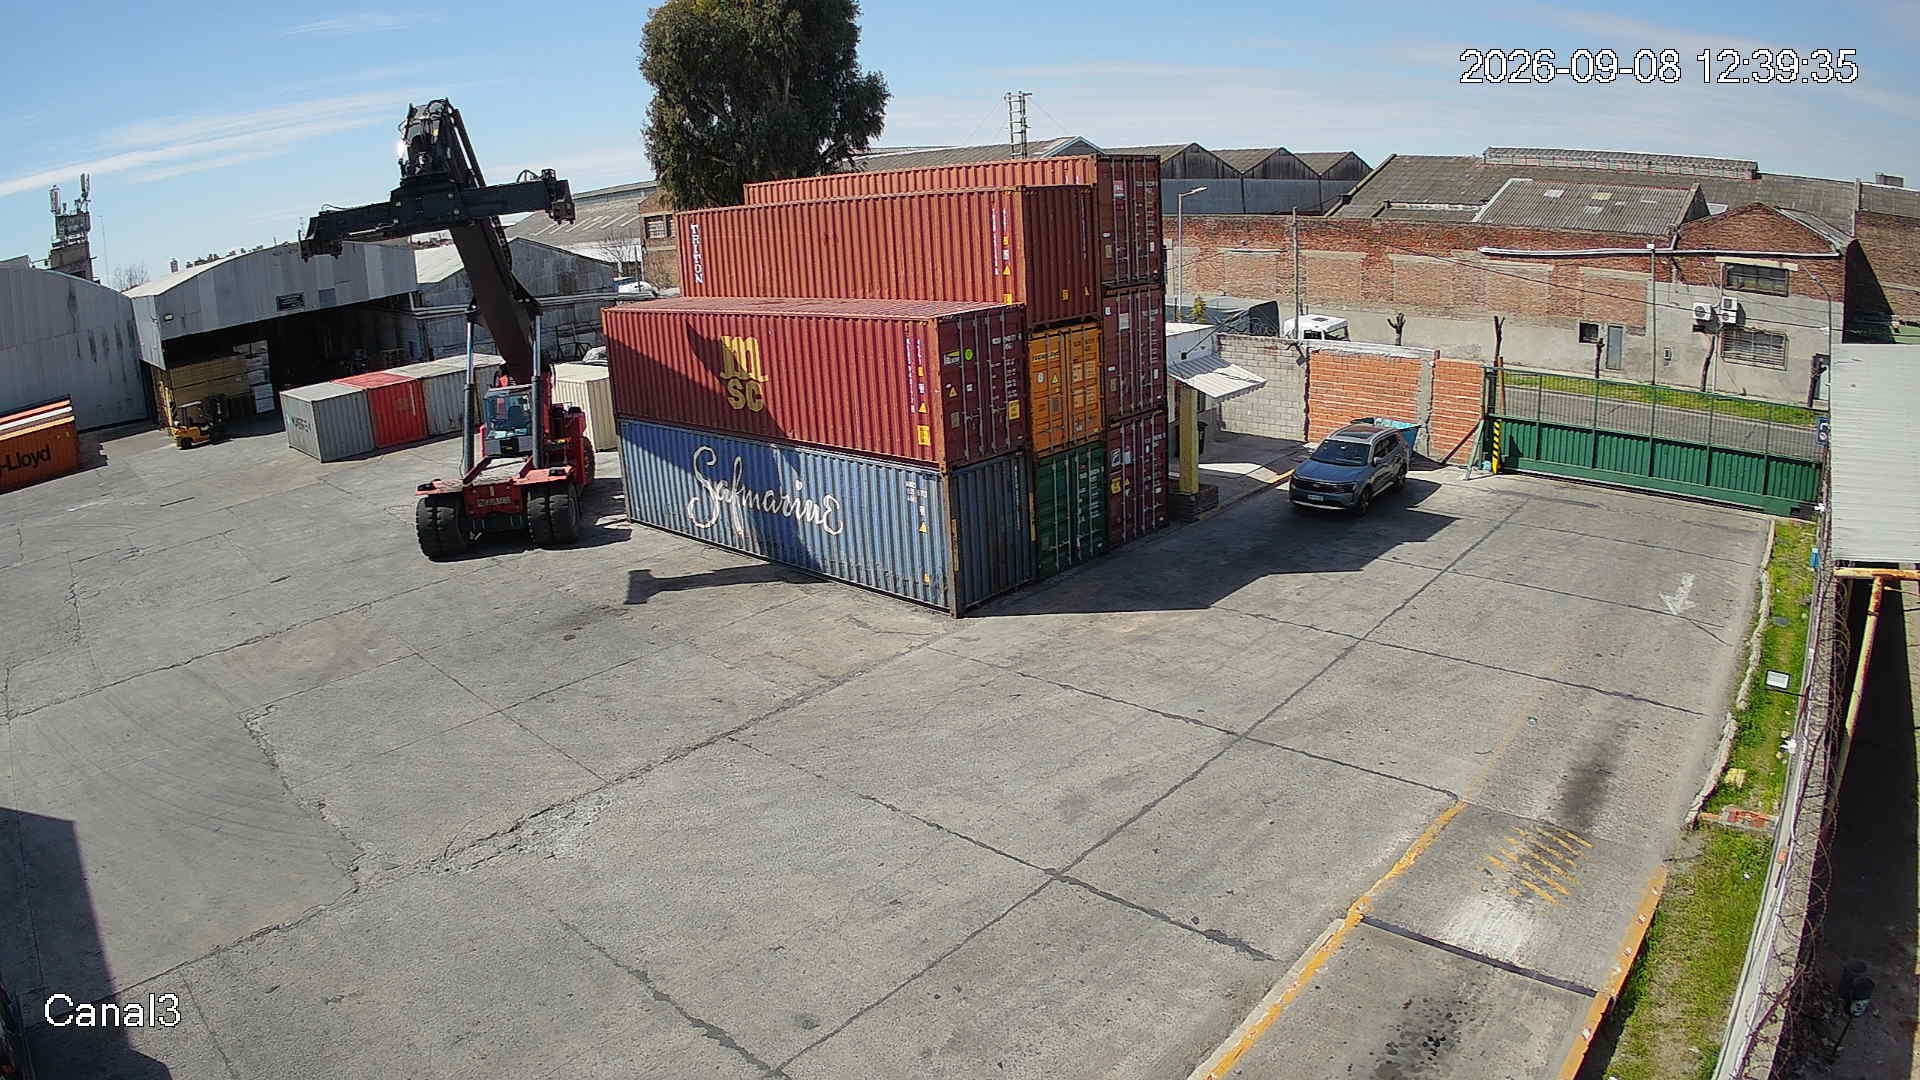
Balanza 3: playón general con estibas y containera en operación.
B3 · Balanza 3 .47
Playón general con estibas y containera en operación.
El pendiente de estos tres encuadres Son vistas amplias de playón. Ninguna tiene todavía plano cerrado de patente ni de culata. Se resuelve moviendo la cámara, no comprando otra — y hay dos cámaras del grabador anexo, a 2560×1440 cenital, que ya leen la sigla a simple vista.

Lo que las cámaras del sector ya leyeron

Dos capturas del 01/09/2026 · 17:19, cruzadas contra la pesada que Depofis registró a las 17:18. No es un ejemplo teórico: es el camión que estaba en la balanza mientras se escribía el informe.

Culata del contenedor B1

Encuadre trasero del contenedor sobre el semirremolque, con la placa CSC legible.
ContenedorMSDU 473849 8
Código ISO42G1
Max gross32.500 kg
Tara impresa3.540 kg
Payload28.960 kg
Capacidad67,7 m³

También se ve el precinto colocado y la plataforma de la balanza bajo el semi.

Frente del tractor B2

Encuadre frontal del tractor con la patente Mercosur legible.
PatenteAD 753 MW
Marca / modeloIveco Cursor
TransportistaTransporte Andresito

⚠ Toma de las 17:19 con sol lateral de atardecer: el frente blanco aparece sobreexpuesto. Es la condición de luz que después, de noche y con faros, hace fallar el encuadre.

El cruce · pesada 73052 · 01/09/2026 17:18 Lo que Depofis registró para ese mismo camión: tractor AD753MW · semi BHV 138 · contenedor MSDU-473849-8 · tara 3.540 kg · chofer ORTIZ ARIEL · cliente DPMG S.A. · IMPORTACIÓN · bruto 44.640 kg.

La tara impresa en la puerta y la que tiene Depofis son la misma: 3.540 kg. El OCR de la placa CSC y la ficha de la base se validan mutuamente, sin depender uno del otro. Es un control cruzado gratis.
El dígito verificador funciona Aplicando ISO 6346 sobre MSDU 473849 el dígito calculado da 8, igual al impreso. Si el OCR leyera mal, el sistema lo rechaza solo, sin consultar ninguna base. Primera barrera contra una identificación errónea llegando a un tally cerrado.
La clave del ciclo es la patente La patente AD753MW hizo dos ciclos el mismo día: 12:26 con TLLU-236548-9 y 17:18 con MSDU-473849-8. El contenedor cambió, la patente no. Un sistema que reidentifique por contenedor pierde el segundo viaje.
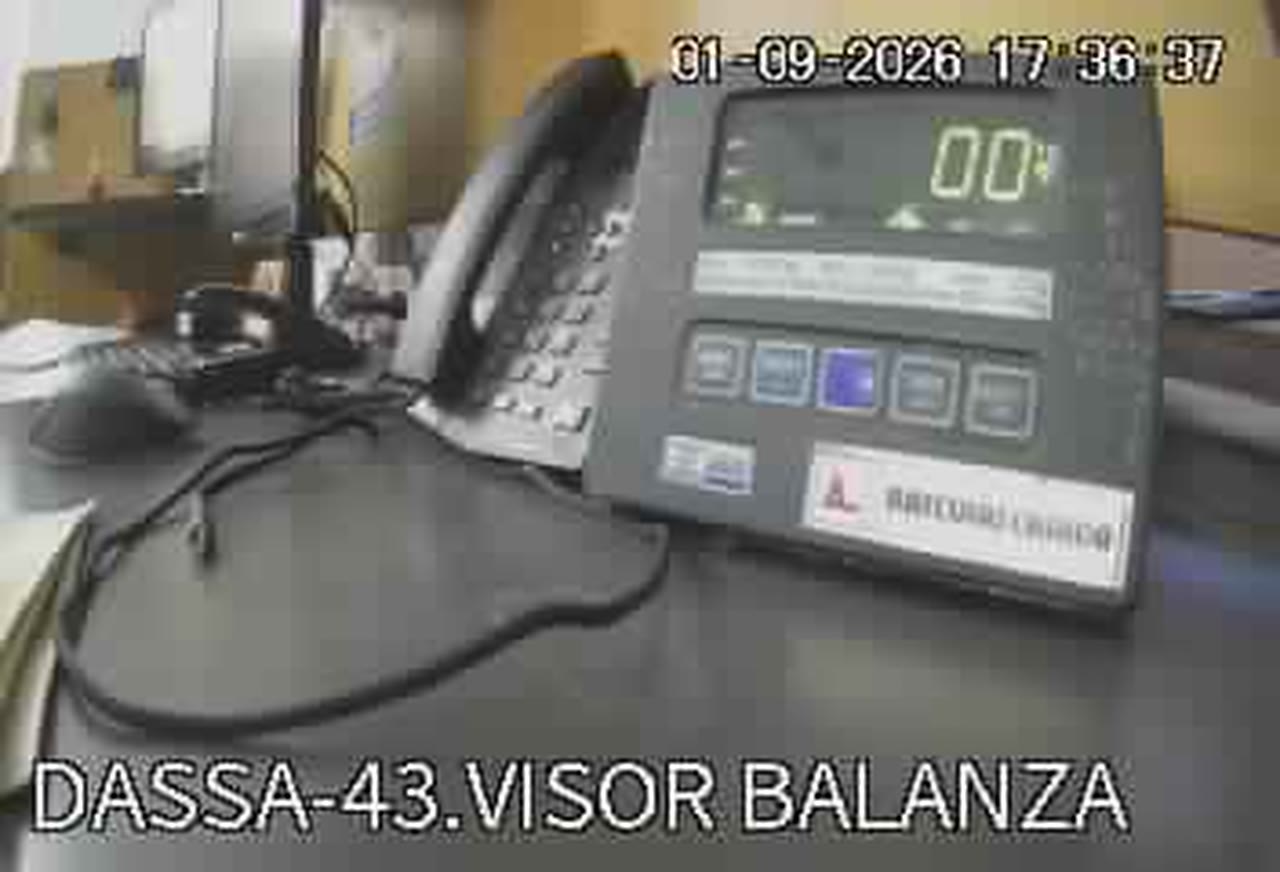
Cámara enfocada al visor del indicador de peso Básculas Casarda.
El visor del indicador — Básculas Casarda, ya conectado a la PC de balanza.
El peso no sale de la cámara Sale del puerto del indicador, que ya está cableado a la PC de balanza: es software, no obra. La cámara del visor queda como respaldo fotográfico del ticket, no como fuente del dato. Un peso leído por OCR de un display no es un peso auditable; uno leído del puerto, sí.
07 · La prueba

Tres pasos, sin comprar nada

El objetivo del piloto es uno solo y es verificable: que el ticket de pesada se arme solo, con foto.

En paralelo, ya arrancó · 20/09 Además del ticket de balanza, corre una segunda vía sin comprar nada: monitoreo del depósito en Plazoleta y Almacén (ANEXO) con las cámaras IP — contar estibas libres y ocupadas, y seguir el movimiento de mercadería, personas y máquinas.
A

Auditoría del hierro 2–3 días

Identificar cada GPU: modelo, VRAM, temperatura, estabilidad bajo carga, ancho de PCIe y capacidad real de las fuentes. Medir cuántos streams decodifica y a qué velocidad infiere.

ResultadoEl número que hoy no tenemos: cuántas cámaras aguanta este rig. Con eso se dimensiona cualquier compra posterior.
B

Una cámara, una GPU prueba de concepto

Un stream RTSP de la balanza entra al nodo, se detecta el camión, se dispara la foto y se emite el evento. Nada más.

ResultadoLatencia y precisión reales sobre nuestras cámaras, nuestra luz y nuestros camiones. No sobre un demo de folleto.
C

Ticket de balanza automático el piloto de verdad

Las 3 cámaras de balanza + la lectura del indicador Casarda desde la PC. El peso entra digital, las fotos se vinculan solas, el ticket y el tally se arman sin que nadie tipee. Semáforo comandado en modo prueba, sin efecto sobre el camión.

ResultadoEl primer ciclo completo sin tipeo, corriendo en paralelo al operario durante 4 semanas de sombra.
Criterio de éxito del piloto Cuatro semanas de sombra con coincidencia ≥ 99,5 % entre el peso leído del indicador y el peso que tipea el operario · 100 % de las pesadas con las tres fotos vinculadas · cero pesadas capturadas en estado inestable. Si no se cumple, no se avanza.
¿Lo podemos hacer sin proveedor, sin ingeniero, sin asesor?

El piloto, sí. Es leer un RTSP, correr un detector y un OCR sobre GPU, y publicar un evento contra apps que ya existen y que ya escribimos nosotros. Todo el software del piloto es código propio sobre librerías abiertas.

La producción, no del todo. Hay cuatro cosas que no se hacen solas y que requieren terceros matriculados:

  • Obra civil — canalización, islas, columnas, señalización.
  • Barreras vehiculares homologadas, con lazo inductivo y seguridad anti-aplastamiento.
  • Tablero eléctrico e I/O industrial para semáforo y barreras.
  • Consulta formal a Aduana sobre el alcance del control automático del egreso.

Ninguna de las cuatro bloquea el piloto: todas aparecen recién cuando la barrera se mueve de verdad.

La regla de seguridad que no se negocia

La IA aporta señales; no manda actuadores. La apertura de una barrera y el cambio de un semáforo los ejecuta un PLC con interlocks, sensores y fallback manual. Si el motor de visión se cae, la barrera queda en un estado seguro definido, no en el último que dijo el modelo.

08 · Crecimiento

De 5 a 50 cámaras, en tres saltos

Cada salto se habilita con el resultado del anterior. Nunca se compra hierro para una etapa que todavía no se probó.

SaltoCámarasQué correHierro que hace falta
Piloto
hoy
3–5 Balanza: detección por evento, OCR de sigla y patente, ticket y tally El rig actual. Suma una UPS para el nodo
Accesos
producción
12–20 + Barreras, patente de entrada y egreso, semáforo, panel de excepciones, auditoría Un nodo dedicado en rack, GPU nueva con garantía, UPS, storage de eventos y fotos
Plazoleta + Private AI
horizonte
40–50 + Seguimiento entre cámaras, estiba, OCR documental, agentes, RAG sobre procedimientos. piloto en Almacén Dos nodos separados —visión y agentes— con redundancia y refrigeración dimensionada
El número de cámaras no dice nada Balanza trabaja por evento: segundos por camión. Plazoleta trabaja en continuo. Cincuenta por evento pesan menos que ocho en continuo. Se dimensionan los streams continuos, no el conteo.
La capacidad ociosa es el argumento El pico de camiones es de día. El mismo nodo corre de noche el OCR documental, la indexación y los agentes. Un motor propio se paga con lo que hace cuando nadie lo mira.
Qué define el salto de hierro (y por qué no ponemos un número todavía)
  • VRAM por modelo cargado — cuántos modelos entran en paralelo sin swap.
  • Streams decodificados en simultáneo — el decodificador de la placa suele saturar antes que el cómputo.
  • Ancho PCIe y risers — un rig de minería usa risers x1: puede ser el cuello de botella real.
  • Energía y refrigeración — seis placas en un rack abierto en un sector polvoriento no es una instalación definitiva.
  • Storage de eventos — foto por evento, retención y respaldo.
  • Redundancia — a partir del salto 2, un solo nodo es un punto único de falla del circuito de balanza.

Los watts y los streams por nodo salen del paso A. Cualquier cifra anterior al benchmark es una estimación de folleto, y este proyecto ya tiene la costumbre de medir antes de prometer.

09 · Economía

Qué cambia en la factura

Los importes se completan con las cotizaciones y con la medición del piloto. Lo que sí cambia es la naturaleza del gasto.

Camino externo

  • Desarrollo inicial · a cotizar
  • Service mensual · a cotizar
  • Posible costo por cámara agregada
  • Tokens de modelos externos, atados a un precio que no controlamos

Es un gasto que crece con el uso y con el alcance.

Camino propio

  • Hardware: cero para el piloto
  • Energía del nodo · se mide en el paso A
  • Mantenimiento, repuestos y una GPU de reemplazo
  • Horas propias de desarrollo

Es una inversión que se amortiza y un recurrente que no depende del precio de los tokens.

Consumo eléctrico · estimación, no medición Seis placas en inferencia sostenida: orden de 1 a 1,5 kW más plataforma. El consumo real se mide en el paso A y recién ahí se cruza con la tarifa. El generador ya está: el tema no es el corte, es el costo por hora encendido.
El activo no es la placa Lo que queda de este proyecto es el dataset de DASSA, las integraciones, las reglas y el modelo operativo. Una GPU se cambia; eso no. Por eso conviene que el aprendizaje quede adentro.
10 · Lo que puede salir mal

Riesgos, con su mitigación

Ninguno de estos es motivo para no hacer el piloto. Todos son motivo para hacerlo antes de comprar.

RiesgoMitigación
Las GPU vienen de minería y están degradadas Service, limpieza, stress test y benchmark antes de prometer nada. Es el paso A.
Los risers PCIe limitan el throughput Medir. Si limita, las placas se migran a un chasis con ancho de banda adecuado.
Las patentes y siglas no se leen con los encuadres actuales Las cámaras .38 y .39 ya dan plano cerrado. Si no alcanza, se ajusta óptica o se suma una cámara de identificación dedicada.
Oclusiones en plazoleta Fusión multi-cámara + puntos de identidad fuerte (balanza y accesos) + mapa calibrado.
Acción física insegura (barrera, semáforo) PLC, interlocks, sensores y fallback manual. La IA aporta señales, no reemplaza seguridad determinística.
Dependencia de un único nodo DSS8 y EVS quedan independientes. La redundancia del nodo de IA entra en el salto 2.
Dependencia de una sola persona que sepa operarlo Todo documentado en el repositorio, despliegue reproducible y un segundo referente formado durante el piloto. Es un riesgo real y hay que nombrarlo.
Exponer el video a un tercero Con motor propio deja de ser un tema. Si igual se contrata al proveedor: VLAN dedicada, VPN, usuario de solo lectura por cámara y rotación de credenciales.
11 · El semáforo del proyecto

Cuándo seguimos y cuándo replanteamos

Esta decisión no se toma hoy: se toma con el benchmark del piloto sobre la mesa.

GO si…

  • Se puede leer el RTSP sin afectar al DSS8.
  • Al menos una GPU es estable bajo carga sostenida.
  • El piloto alcanza latencia y precisión aceptables sobre nuestras cámaras.
  • El indicador de balanza es integrable por su puerto.
  • Las apps DASSA intercambian eventos por la API sin fricción.

Replanteamos el hardware si…

  • La VRAM o el throughput son insuficientes.
  • Los risers y el PCIe generan cuello de botella.
  • Las cámaras no dan el detalle necesario ni moviéndolas.
  • La estabilidad 24/7 del rig no es aceptable.

Replantear el hardware no es abandonar el camino propio: es comprar un nodo con garantía en vez de usar el rig.

Conclusión técnica El proyecto es viable para validarlo con la infraestructura existente. La decisión de inversión grande se toma después del benchmark del piloto, no antes.
12 · Para la reunión

Qué se decide hoy

Cinco puntos. Ninguno compromete presupuesto de capital.

1

Autorizar el piloto

Horas propias del Departamento de Sistemas sobre el rig que ya está en el predio. Sin compras. Alcance: los pasos A, B y C.

2

Habilitar el acceso al video

Usuario de solo lectura por cámara sobre la VLAN de CCTV, para las cámaras de balanza. No toca la grabación ni el DSS8.

3

Media hora en balanza

Relevar el indicador Casarda: modelo, puerto, protocolo y si el software actual toma el puerto en exclusiva. Media hora que desbloquea el peso digital.

4

Definir qué hacemos con el proveedor

Propuesta: pedir la cotización igual, con alcance escrito, y usarla como referencia contra el costo propio medido. No firmar service mensual antes del benchmark.

5

Fijar la fecha de revisión

Una reunión con el resultado del piloto: cuántas cámaras aguanta el hierro, con qué precisión y con qué consumo. Ahí sí se decide la inversión.

Lo que está en juego Si el video y los documentos de una zona primaria aduanera se procesan afuera, el dato deja de ser nuestro y el costo queda atado a un precio que no fijamos. DASSA Private AI es la alternativa: el dato, el modelo y el gasto, adentro.
Anexos

El resto del expediente

Biblioteca·Glosario·todo lo que publicamos, buscable por palabra