Histórico al 20/09/2026. El estado actual de OMNI está en /proyectos/omni/
← DASSA Private AI

Private AI · Gemelo digital de plazoleta

La plazoleta que se ubica sola

Hoy ya se ve en 3D, con medidas reales. Que se ubique solo, sin tipeo, lo agrega Private AI.

Ya corre en Orden del Día 149 de 280 posiciones · 20/09 Cámaras ubicando solas: roadmap

01 · La idea

Un solo circuito, no cinco apps

Todo nace del mismo dato: Orden del Día registra arribo, ingreso y validación de salida. La cámara y el 3D se cuelgan de ese dato — no arrancan de cero.

Las cámaras roadmap

Ingreso y plazoleta ven entrar y salir cada contenedor — hoy y con las que se sumen.

El motor de video roadmap

Identifica el contenedor y decide su posición. Hardware propio, adentro del predio — nada sale.

El gemelo 3D hoy

Lo dibuja en su lugar real, con la calle libre para la containera. Ya corre, en /plazoleta/3d.

La app del maquinista roadmap

Confirma, mueve y busca contenedores desde la tablet, arriba de la máquina. Reemplaza al plazoletero.

02 · El control de acceso

Dos bahías, antes de la plazoleta

Ahí arranca todo: el portón separa la calle de la plazoleta, y es el único punto por donde pasa cada contenedor. Diseño de Santi, 20/09 — la base para la obra de barreras y para que la cámara sepa dónde mirar primero.

Ingreso bahía pre-ingreso

1

Control de arribo

Cámaras de detalle + operario, en la bahía de pre-ingreso.

2

Semáforo/barrera 1

Arribo OK → habilita el paso a la balanza.

3

Pesada

Sube a la balanza.

4

Semáforo/barrera 2 → estiba

Pesada hecha → baja y se dirige a su estiba de descarga.

Salida bahía pre-salida

1

Validación de salida

Fotos manuales + automáticas, ya en producción (validar-salidas).

2

Semáforo/barrera de salida

Validación OK → habilita el paso.

3

Sale, gira a la derecha

Siguiendo la mano de la calle.

Por qué importa para el 3D La bahía de pre-ingreso es donde la cámara + los datos de la app (contenedor, cliente, peso, tipo de operación) identifican el contenedor por primera vez. De ahí en más, el seguimiento perimetral es lo único que falta para ubicarlo solo en el gemelo digital.
Una bahía, un camión Pre-ingreso y pre-salida tienen capacidad para un camión cada una. El cruce con la calle pública, afuera del portón, funciona de a uno — DASSA no controla ese tránsito, es un supuesto operativo del diseño, no una garantía del sistema.

03 · Ejemplos

Dónde queda cada cosa, y qué lee la cámara

Dos cosas distintas: la ubicación física en el predio, y lo que una cámara de 4 MP ya lee hoy sobre mercadería real — sin modelo corriendo todavía, a simple vista.
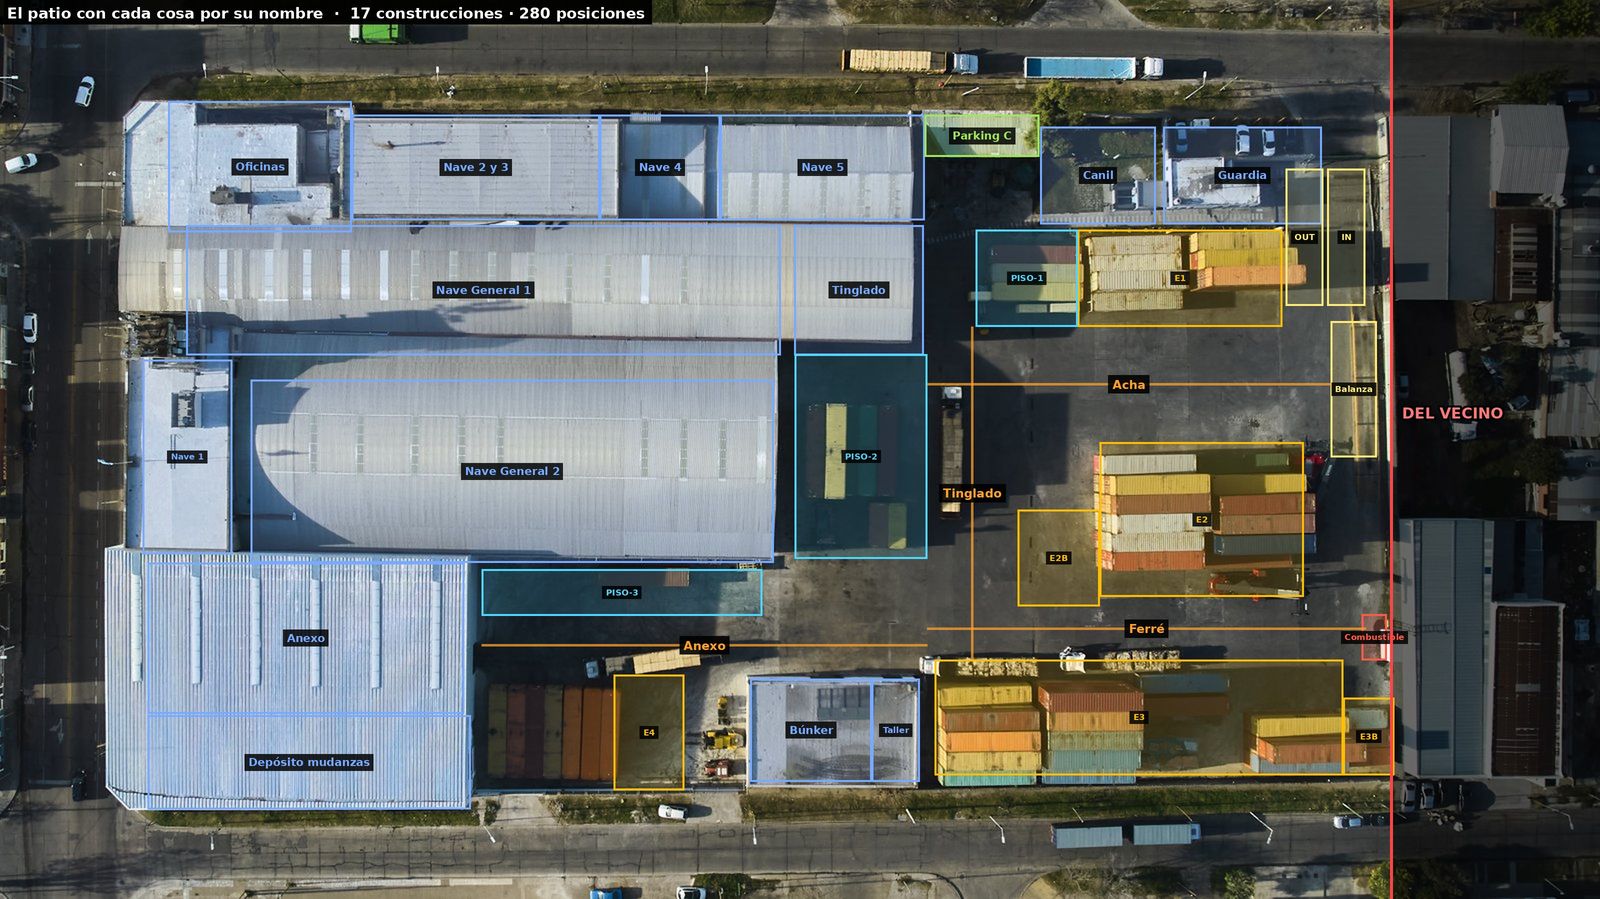
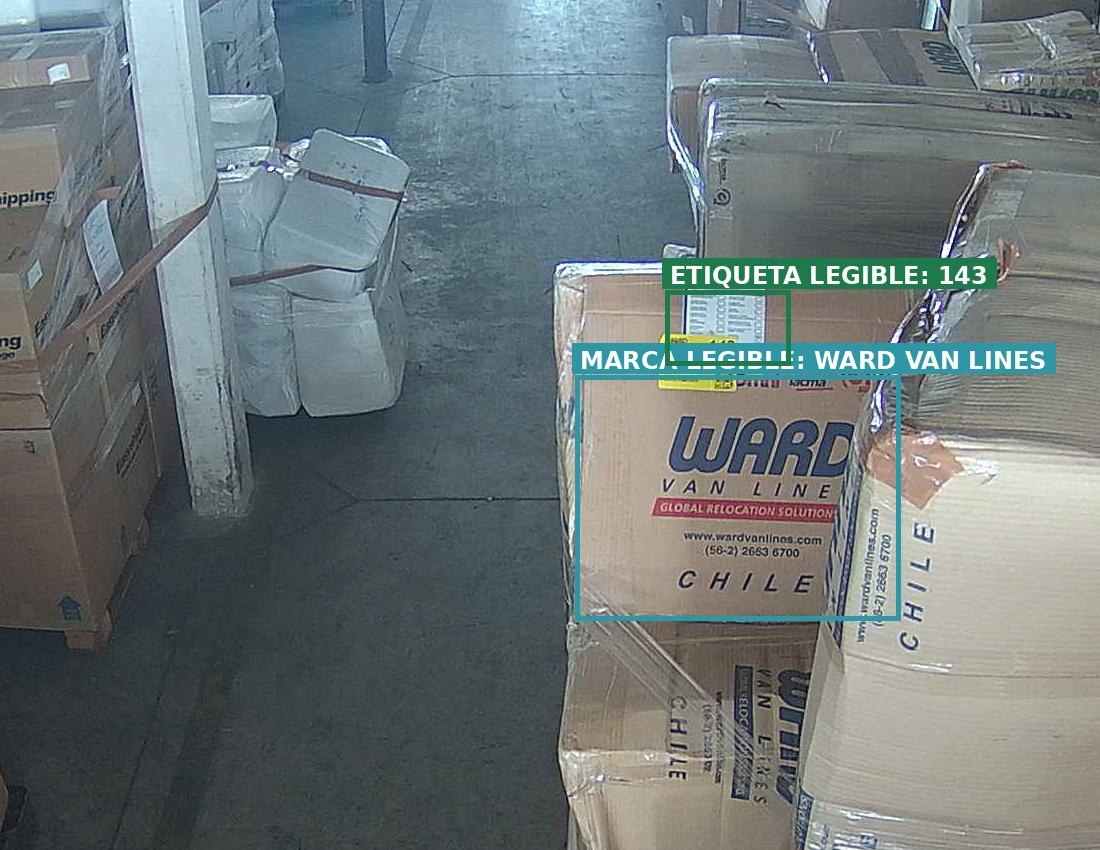
Foto aérea del predio con cada construcción rotulada —naves, anexo, depósito de mudanzas, búnker, taller, canil, guardia, balanza y combustible—, las nueve zonas de estiba y las cuatro calles internas.
El patio desde arriba, con cada cosa por su nombre. 17 construcciones, 9 zonas de estiba y las 4 calles internas, medidas sobre la foto del dron. Lo oscuro de la derecha es del vecino: hasta el 20/9 el plano lo contaba como patio propio.
Captura real de una cámara de ANEXO mostrando un bulto de mudanza con la marca WARD VAN LINES y una etiqueta numerada legibles.
Marca y etiqueta, legibles hoy. Captura real de ANEXO, sin tocar nada del equipo.
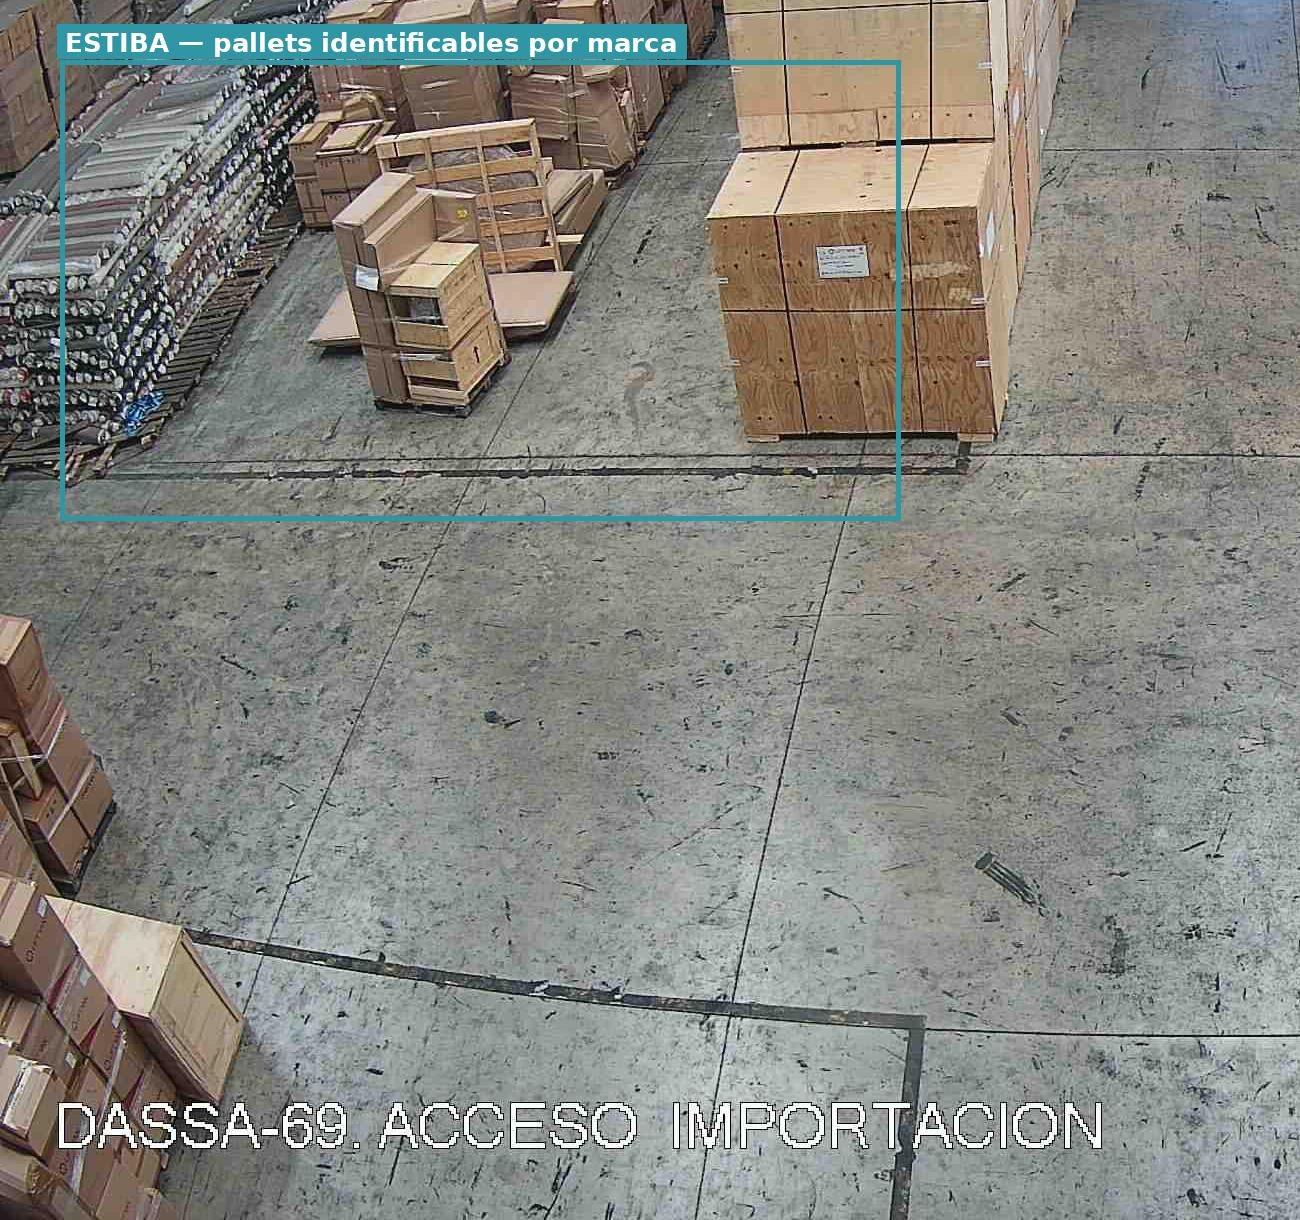
Captura real de una cámara de ANEXO mostrando pallets y bultos apilados en una estiba, identificables por su embalaje.
Estiba distinguible. Cada pallet se separa a simple vista — es la base para contar ocupación.

04 · La evidencia

Esto no es un mockup

Capturado hoy en Orden del Día, con el plano real de AutoCAD y la foto del dron. No es una propuesta: es la pantalla que ya usa el equipo.
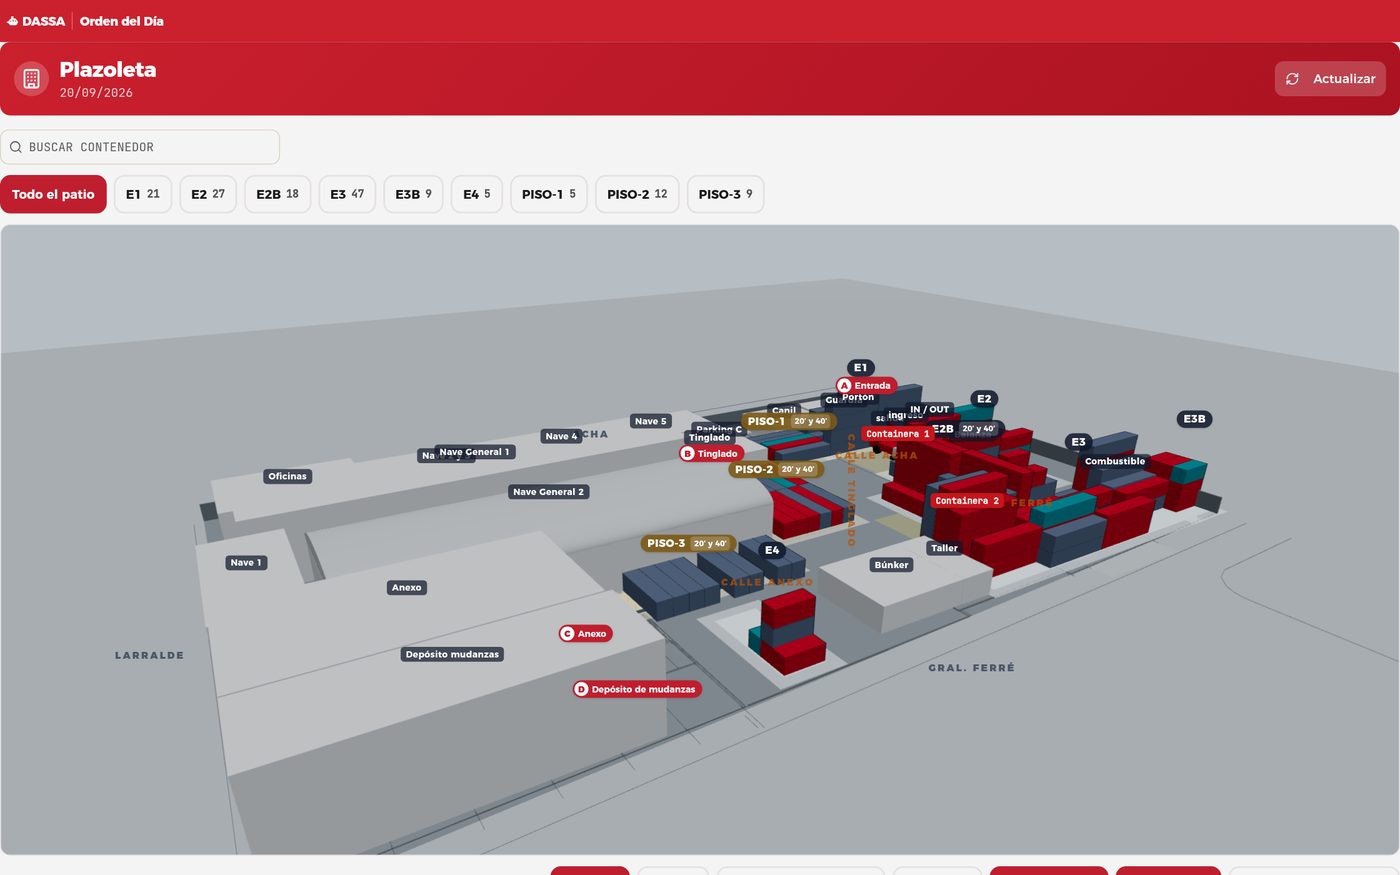
Vista 3D de la plazoleta de DASSA desde el este, con los contenedores estibados a su altura real, los dos carriles del portón, la balanza y los filtros por zona.
/plazoleta/3d, 20/09/2026. Desde el portón: los dos carriles, la balanza y las estibas a la altura real de cada contenedor. Filtro por zona y piso.
Ya resuelto por Orden Ingreso registrado en el sistema · peso digital sin tipeo · salida validada desde el celular, con foto y escaneo del remito.
Lo único que sigue siendo manual Alguien tipea la posición en Posiciones para que el contenedor aparezca acá. El 3D mira y decide; no escribe nada solo.

05 · El roadmap

Tres pasos, sobre lo que ya está

Cada paso se apoya en el anterior. El 3D no se toca: sólo cambia quién carga la posición.

P1Sin plazoletero, todavía no

La cámara ubica sola

Ingreso y plazoleta leen el contenedor al entrar y al salir, y lo cargan en el 3D en XYZ — nadie lo tipea.

Entregable: un contenedor real, de punta a punta, ubicado por cámara y verificado a mano. Seguir si: la posición coincide con la real, sin excepción.
P2Con datos ya cargados

Posicionamiento recomendado

El sistema sugiere dónde conviene dejar cada contenedor según la operativa, y se vincula con la coordinación de turnos: habilitar posiciones por estiba, o armar la estiba según turno y prioridad.

Entregable: una sugerencia de posición por contenedor, contra la turnera. Seguir si: reduce remociones frente al criterio actual.
P3El salto final

Vista tablet del maquinista

La plazoleta en vivo, en la mano, arriba de la containera. Busca el contenedor y ve la calle libre sin bajarse a preguntar.

Entregable: un maquinista operando una jornada completa sólo con la tablet. Seguir si: no necesita al plazoletero para confirmar.
Por qué vale la pena Hoy el stock de la plazoleta lo sostiene una persona, a mano — el rol menos eficiente del circuito. El gemelo digital lo vuelve innecesario: menos vueltas de la containera, menos remociones, y el stock de contenedores siempre al día.
Biblioteca·Glosario·todo lo que publicamos, buscable por palabra