Histórico al 20/09/2026. El estado actual de OMNI está en /proyectos/omni/

DASSA · Proyecto interno

DASSA
Private AI

Un motor de inteligencia artificial propio, corriendo dentro del predio, sobre hierro que ya está acá. Video de las cámaras, documentos y agentes procesados adentro — nada sale, y el costo no depende del precio de los tokens de nadie.

6 GeForce RTX ociosas en el predio 75 canales medidos · hay 2688×1520 El patio, en 3D y en metros Piloto sin comprar hardware

01 · El proyecto

De presentación a obra

La idea ya está presentada y aprobada como concepto. Esta página es la otra mitad: qué hierro, qué software, en qué orden, qué falta conseguir y qué está trabado.

Lo que resuelve

  • Visión sobre las cámaras del predio — patente, sigla de contenedor, ISO, placa CSC, posición en estiba.
  • OCR de documentos — lo que hoy se retipea a mano.
  • Agentes y búsqueda — sobre procedimientos e instructivos propios.

Por qué propio

  • Es zona primaria aduanera. El video no sale del predio hacia un tercero.
  • El costo no escala con el uso. Sin service mensual ni factura por token.
  • Un motor, muchos usos. El mismo hierro sirve para video, documentos y agentes.
No reemplaza al proveedor: lo mide Conviene pedir la cotización llave en mano igual. Es la referencia contra la que se compara el costo propio, y el plan B si el benchmark del hierro sale mal. Ver la presentación a dirección →

02 · Punto de partida

Dónde estamos hoy

Con fecha 20 de septiembre de 2026. El bloqueante del video se achicó: sí hay imagen de calidad, hoy y sin RTSP.

PiezaEstadoDetalle
Cámaras IP del proyectoInstaladas7 cámaras (.45 a .51) con señal · entregan 1920×1080, verificado con fotos reales
Calidad de imagenMedida75 canales el 20/9 · ANEXO da 2688×1520 por HTTP · los 3 XVR analógicos quedan en 352×240 y no se arregla por configuración
El patio en metrosTerminado280 posiciones · 16 construcciones · 4 calles internas · lote corregido contra la foto
Del píxel a la posiciónProbadoHomografía de 4 puntos · error de 5·10⁻¹⁴ m contra la georreferencia del dron
Calibrar cada cámara0 de 7La herramienta está publicada · falta marcar 4 puntos por cámara
NVR dedicadoConectadoEn la VLAN de cámaras · alta en el DSS pendiente
Parque CCTV relevadoCompleto9 equipos, 127 canales, leídos del propio DSS
Clasificación ABCPropuesta134 canales clasificados por rol · falta validar mirando cada imagen
Rig de 6 GPUSin auditarEn el predio, sin uso productivo. No se sabe modelo, VRAM ni ancho de PCIe
Acceso a los streamsParcialFalta RTSP para video continuo · para frames por evento las cámaras IP ya alcanzan
Host del motorA definirDepende de la respuesta de RST sobre el Dell del DSS
Contrato de eventosEscritoEspecificado en el alcance del módulo de visión
Apps que recibenEn producciónOrden del Día, Tally, mapa de plazoleta, modelo de pesada
La parte incómoda Las 7 cámaras nuevas son todas vistas amplias de playón. Ninguna tiene hoy un plano cerrado de patente ni de culata de contenedor, que es justo lo que pide la etapa 1. Los únicos planos cerrados del predio están en el grabador anexo. Antes de comprometer precisión hay que decidir qué cámara se mueve.

03 · Para qué

Seis cosas, contadas de punta a punta

El motor de visión no es un fin: existe para cerrar los huecos que hoy tienen estas seis líneas de tiempo.

QuéDesdeHastaHoyQué le falta
Vehículosale de la terminalcruza el portón de salidaCasi enterolectura de patente en plano cerrado
Contenedorel buqueel vacío devueltoEn datosla sigla leída por cámara, y foto en cada paso
Pallet y bultola descargael retiroPor documentoreconocer el objeto, no sólo el remito
Personaentra por la puertasaleControl de accesonada — y nunca por la cara
Mascotaingresa al canilsaleSin registrartodo
Estibala posición asignadael retiroVivo desde el 20/9que la cámara confirme lo que dice el sistema
280
posiciones del patio, en metros
4
puntos para calibrar una cámara
0
datos que salen del predio
Para seguir la máquina no hace falta OCR La app ya sabe qué contenedor levantó — lo eligió el maquinista en la tablet. A la cámara sólo se le pide dónde está la máquina, y una containera roja de once metros es el objeto más fácil de detectar del predio. El OCR hace falta en el ingreso, para identificar al que entra.

04 · Ya corre

El patio, y la tablet de la máquina

Las dos piezas que el motor de visión va a alimentar, funcionando hoy sin una sola línea de IA.

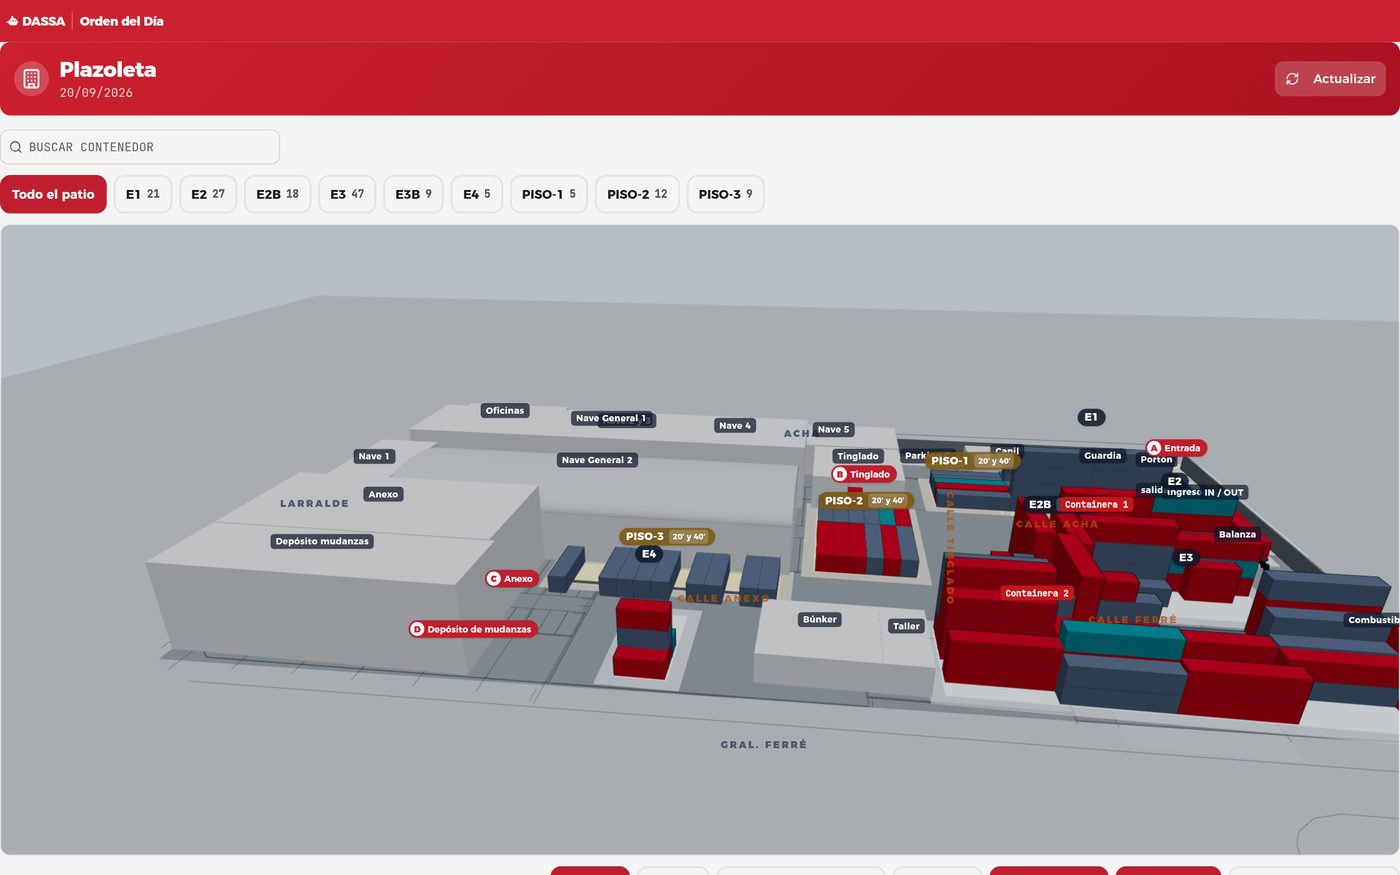
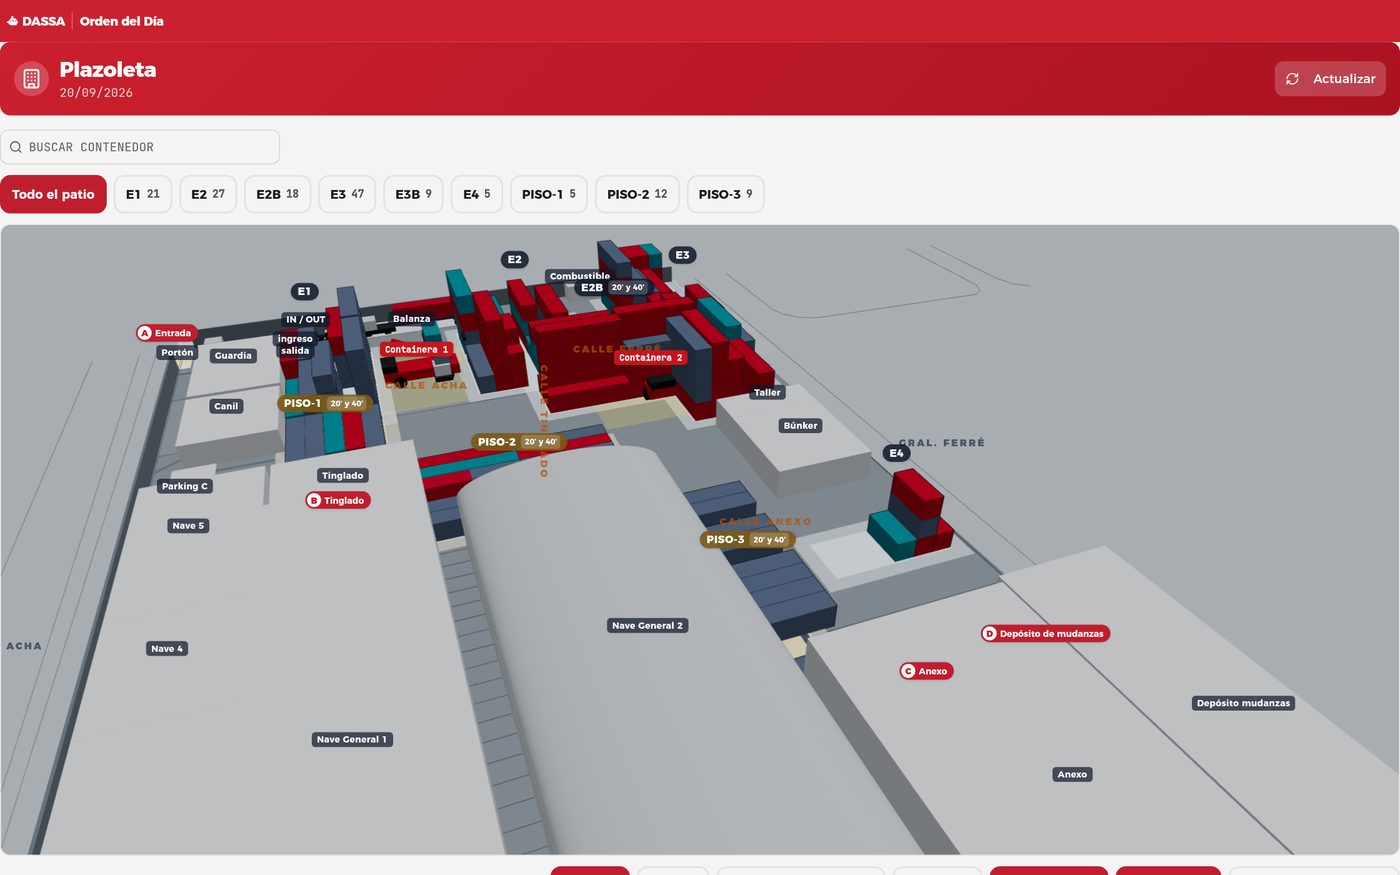
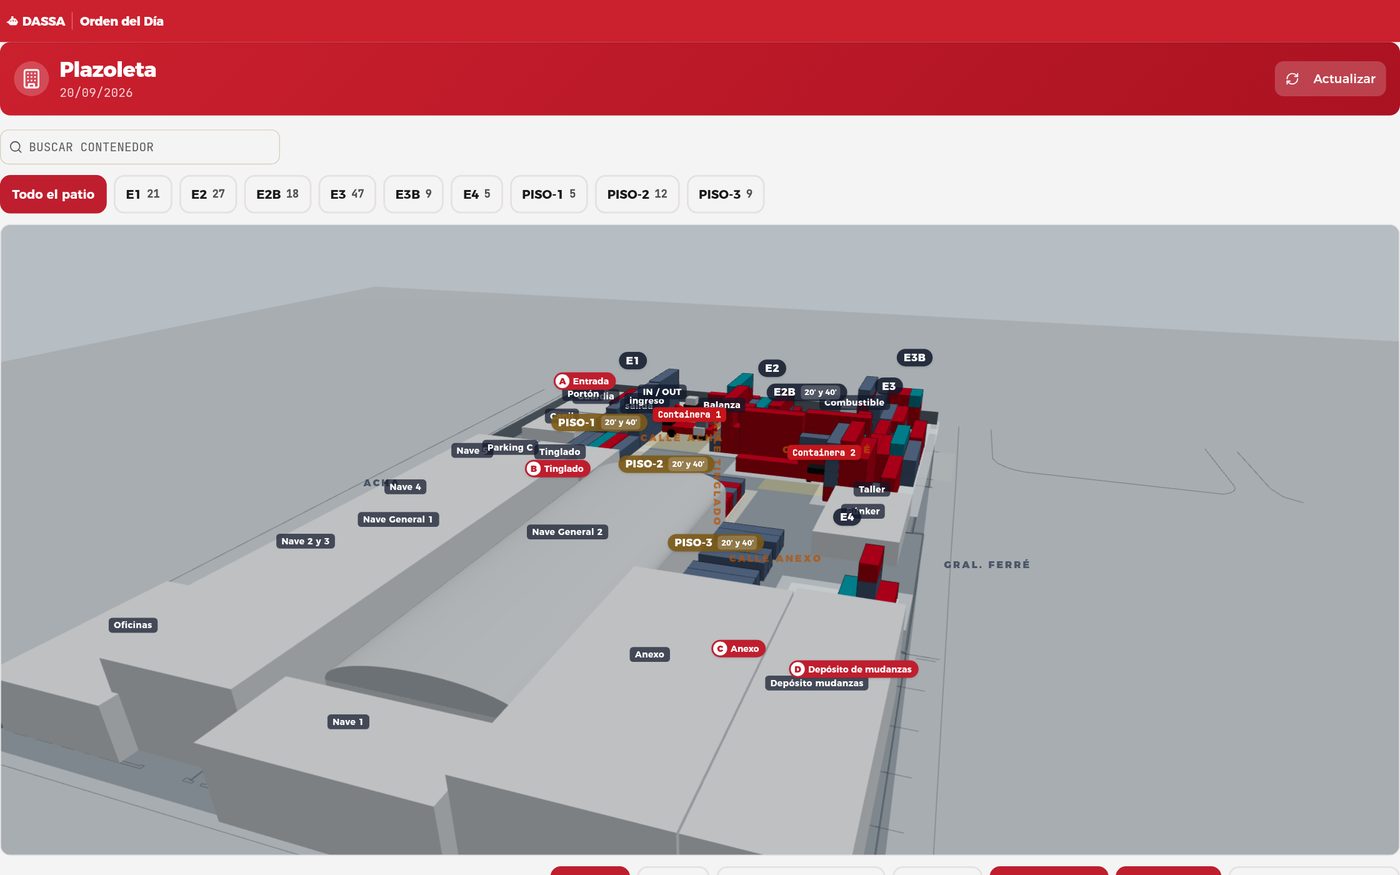
El patio en 3D
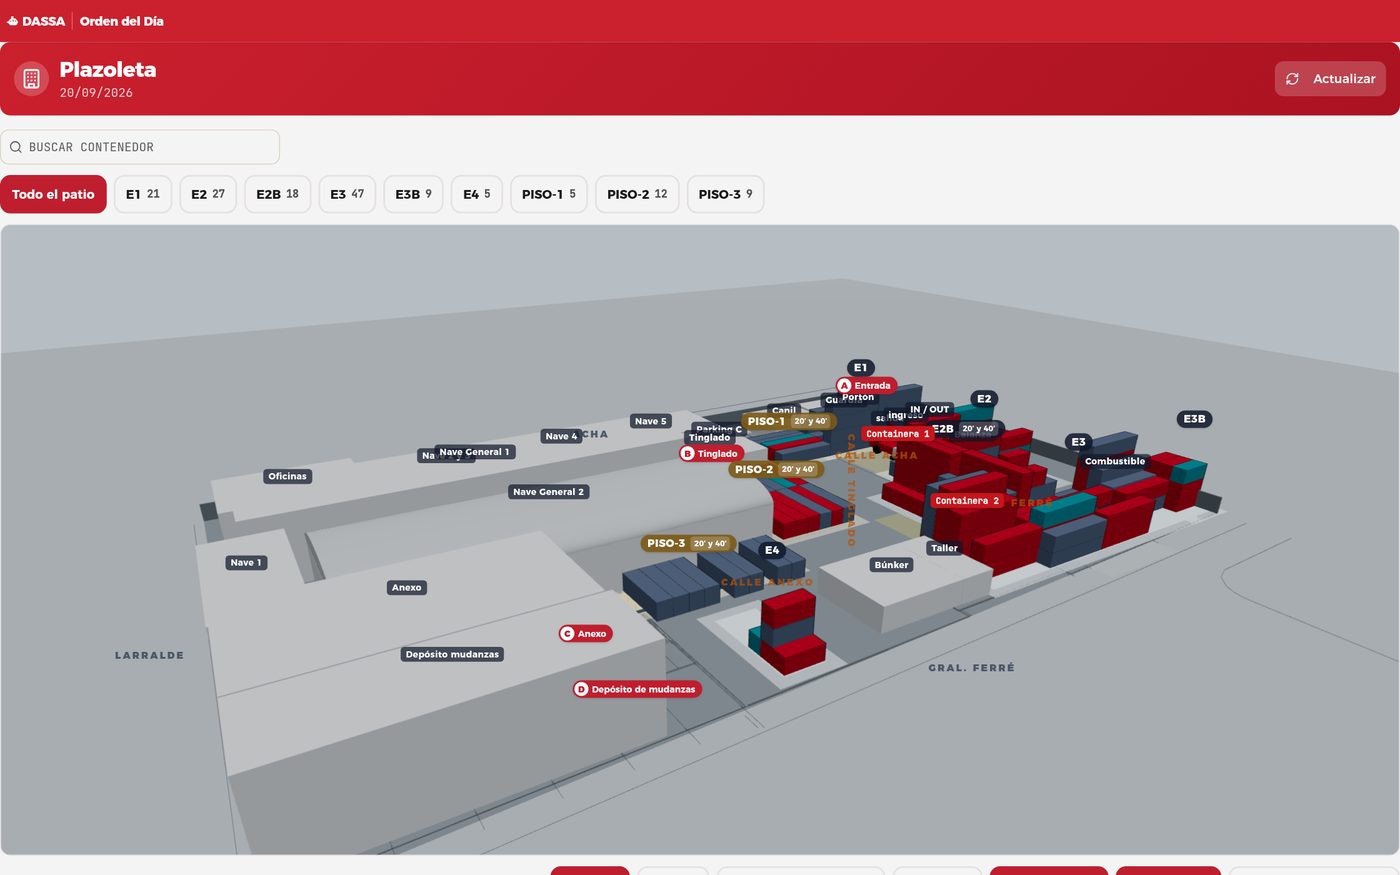
Vista 3D del patio desde el este: el portón, los carriles de ingreso y salida, la balanza y las estibas con sus contenedores.
Desde el portón. Los dos carriles, la balanza y las cuatro calles internas.
Vista 3D del patio desde la calle Ferré, con las pilas de contenedores en altura.
Desde Ferré. Las pilas se ven en altura: cuatro de alto en las estibas.
Vista 3D de cerca sobre la isla E2, con las dos filas de ocho contenedores de cuarenta pies.
La isla, de cerca. Se llena desde el medio: entra por los dos extremos.
Vista 3D del predio desde el noroeste, por encima de las naves de depósito.
Desde el noroeste, por encima de las naves.
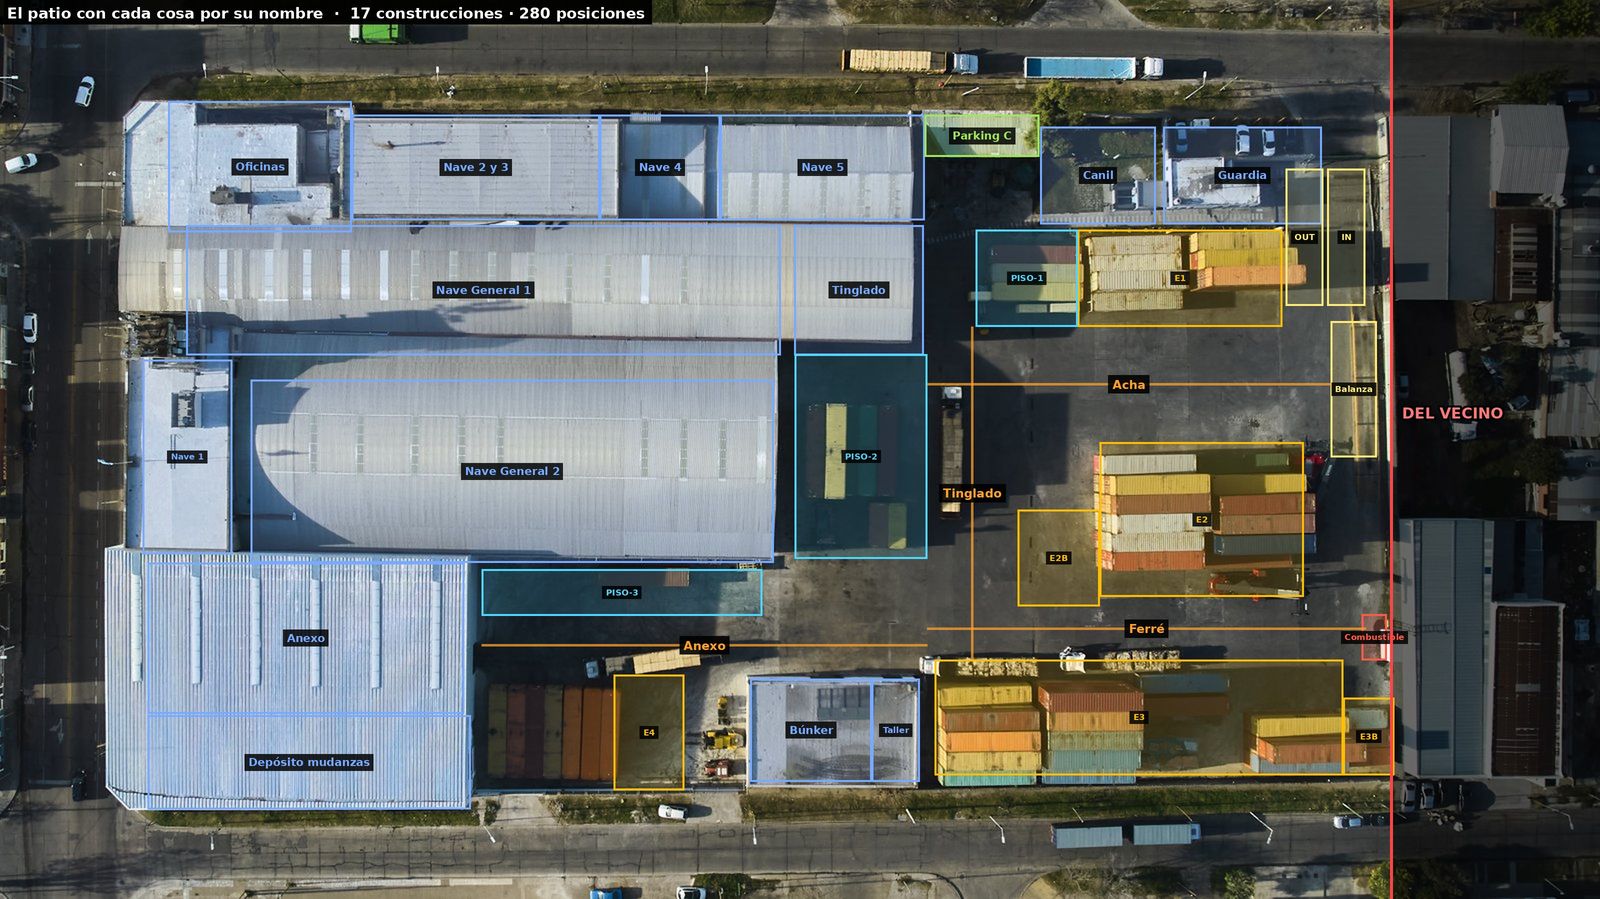
Foto aérea del predio con cada construcción rotulada: naves, anexo, depósito de mudanzas, búnker, taller, canil, guardia, balanza y combustible, más las nueve zonas de estiba.
Cada cosa con su nombre. 17 construcciones, 9 zonas y el muro del este. Lo oscuro es del vecino: el layout lo contaba como patio.
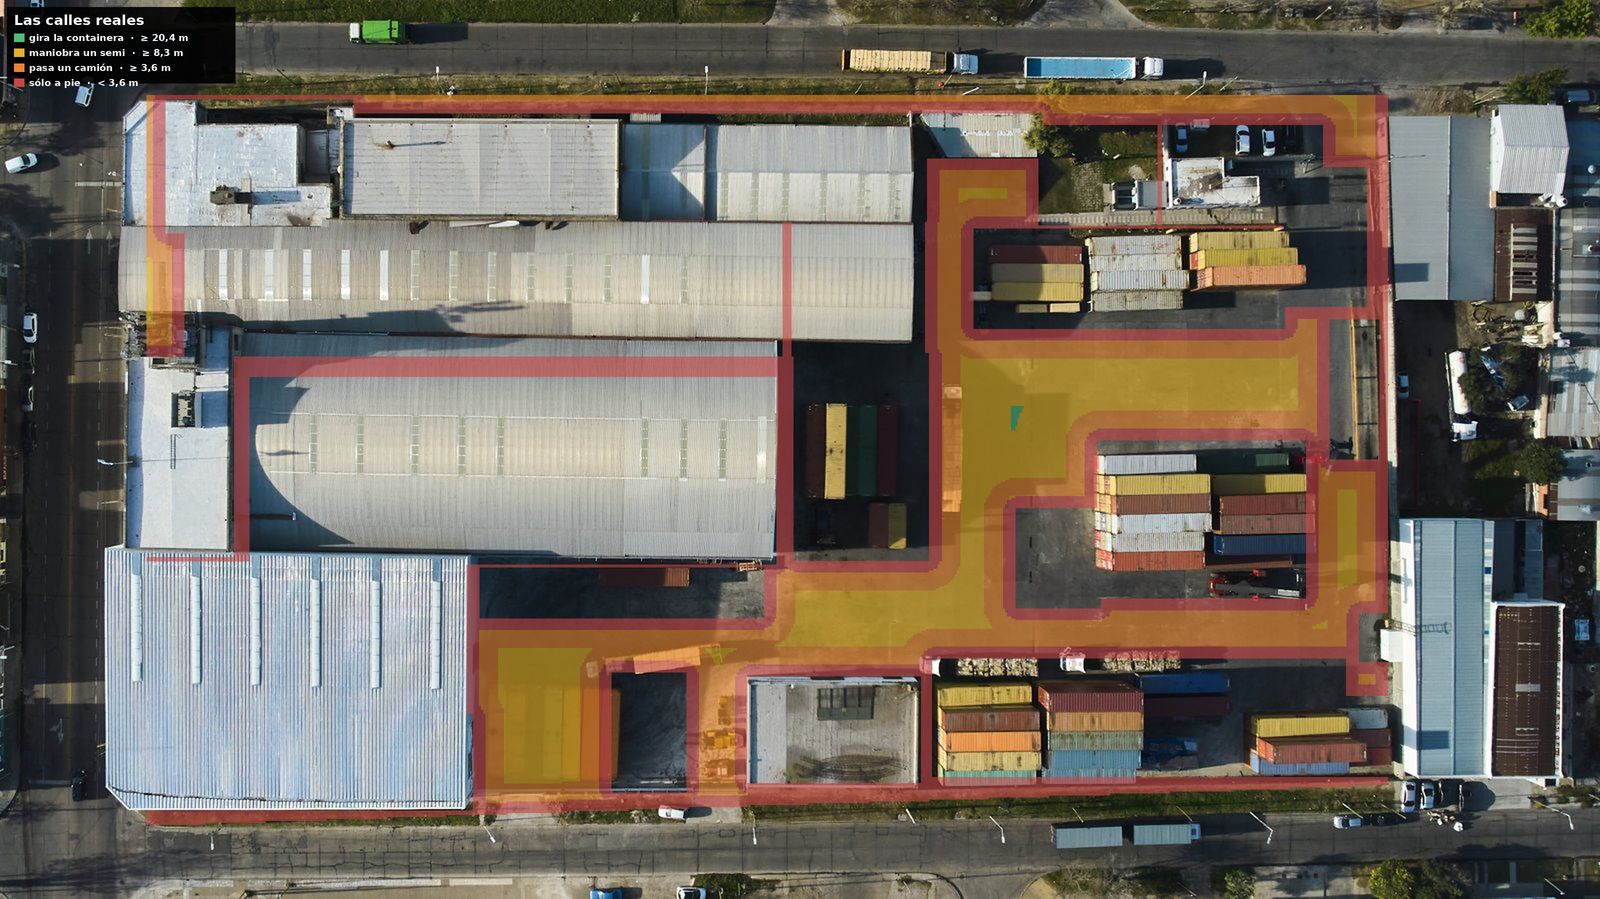
Mapa del predio con las calles pintadas según cuánto entra en cada punto: verde donde gira la containera, amarillo donde maniobra un semi, naranja donde pasa un camión y rojo donde sólo se pasa a pie.
Por dónde se circula. Lo que sobra al restar edificios, las 280 posiciones y los carriles. Sólo 3 m² dejan girar la containera.

La tablet de la containera

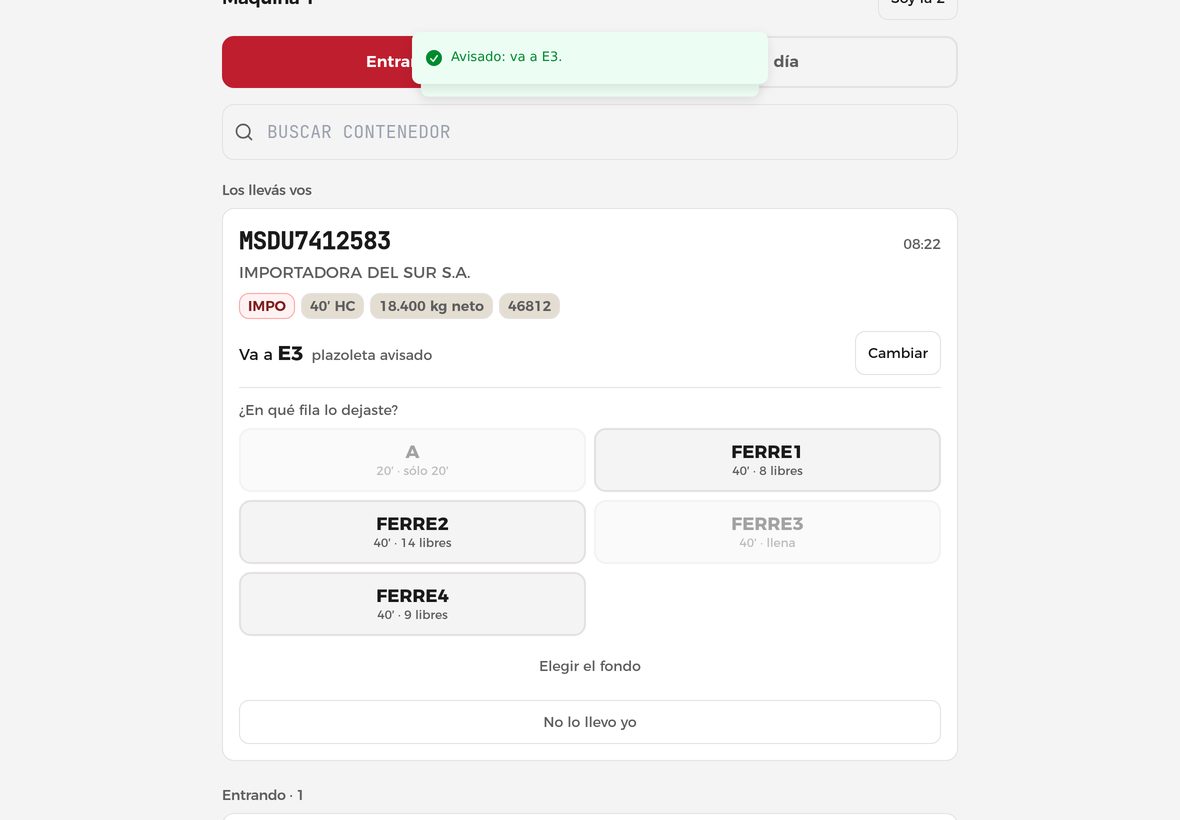
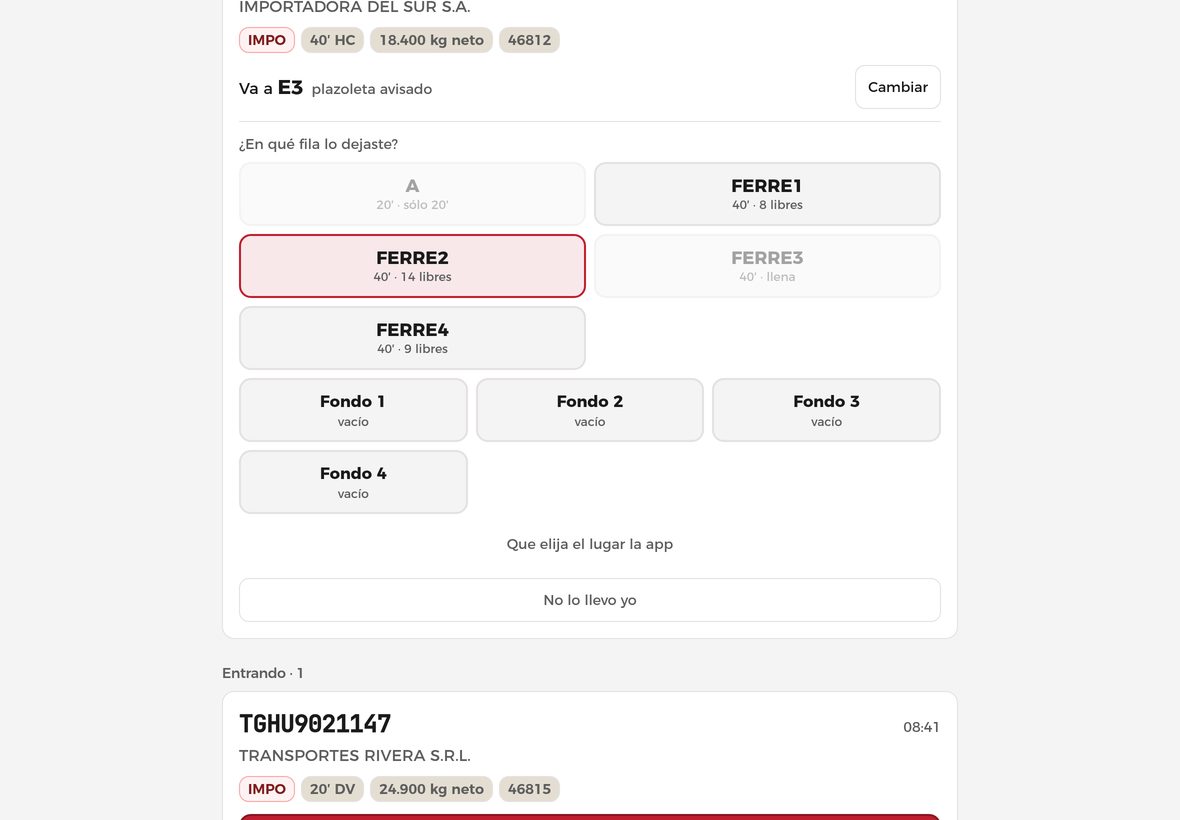
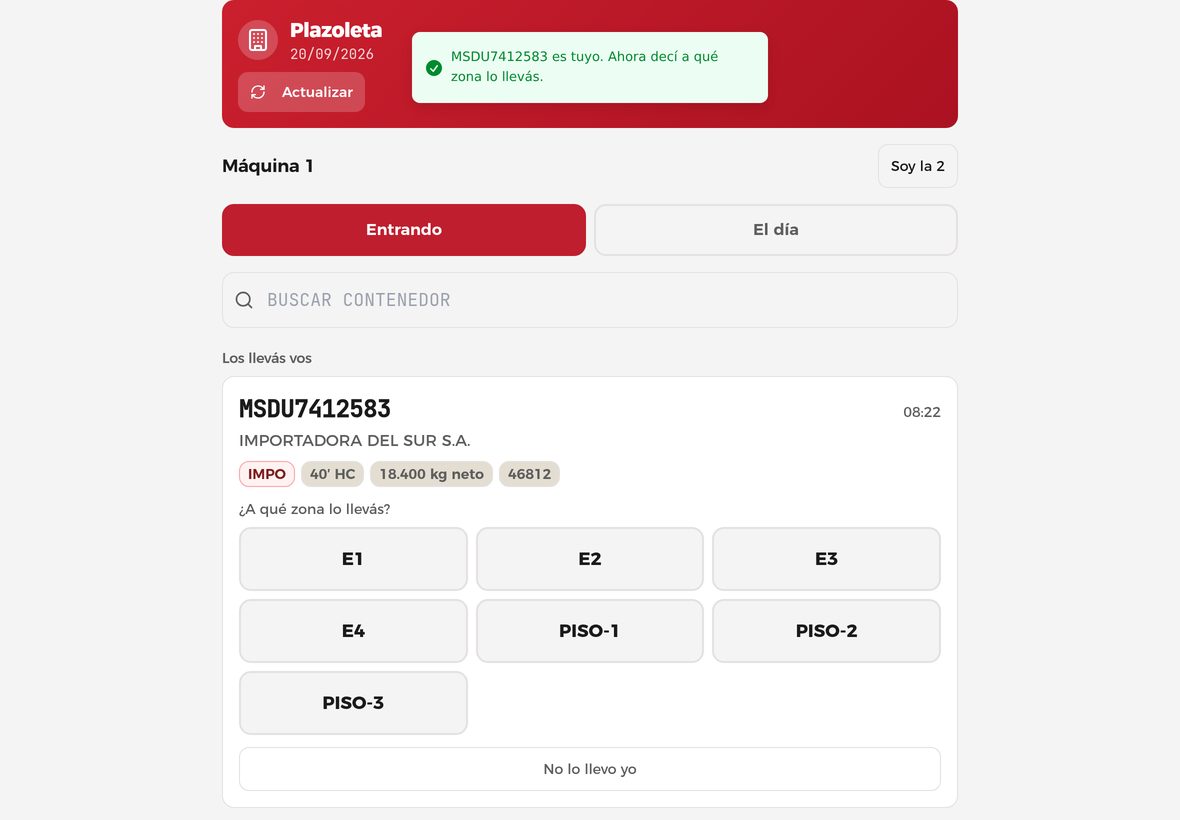
Tres toques: lo agarro yo → a qué zona → en qué fila quedó. En el tercero el mapa se escribe solo. Es la misma pantalla que después va a confirmar lo que vea la cámara.
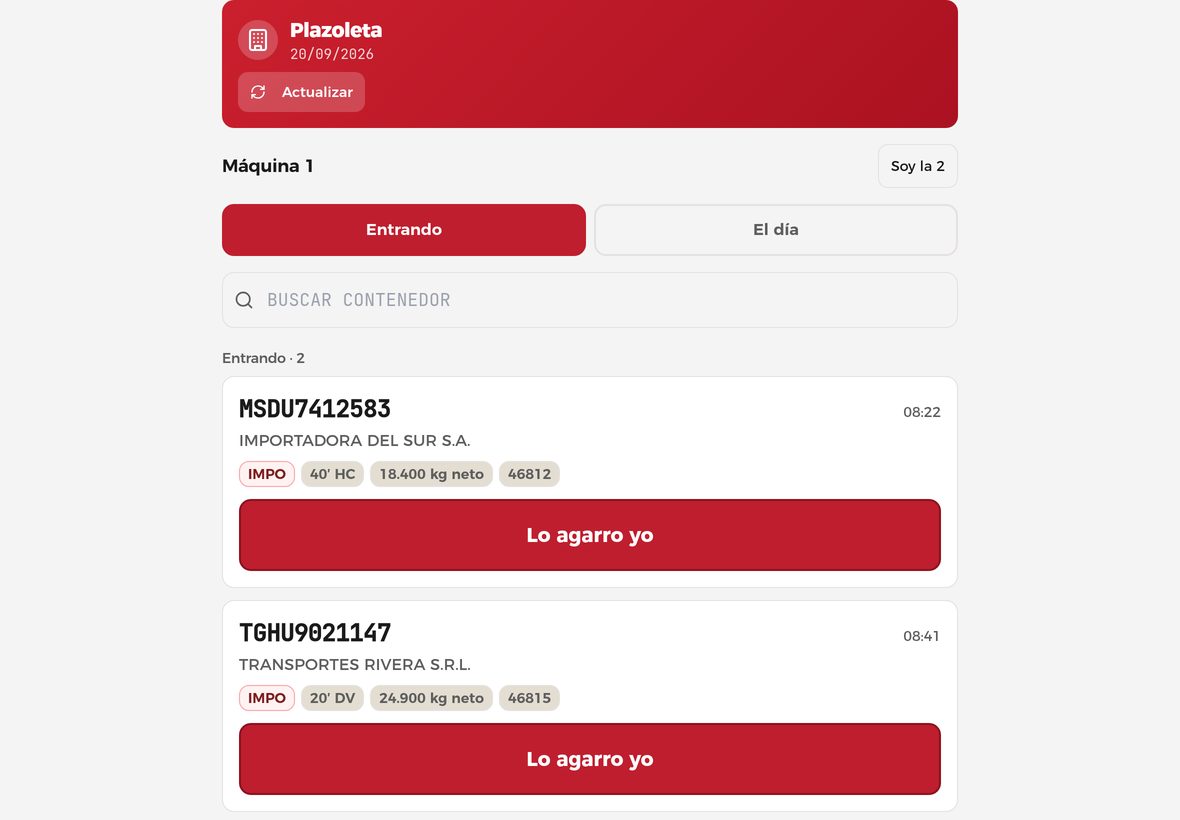
Tablet apaisada de la containera: la lista de contenedores que acaban de entrar, con cliente, medida, peso y el botón Lo agarro yo.
Entrando. Lo que acaba de pasar la balanza, y lo que ya agarró la otra máquina.
Tablet de la containera con la pregunta a qué zona lo llevás y la grilla de zonas E1 a E4 y los tres pisos.
A qué zona. Plazoleta se entera en el acto, desde la pantalla de pesada.
Tablet de la containera con el selector de fila de la zona E3: cada fila con su medida y cuántos lugares libres le quedan, y la fila llena en gris.
En qué fila. Cada una con su medida y lo que le queda. La llena no se puede tocar.
Tablet de la containera con el selector de fondo: los cuatro fondos de la fila FERRE2, cada uno con su altura actual.
El fondo exacto, cuando hace falta. Si no, el lugar lo elige la app.
Acá se cierra el círculo La app ya sabe qué contenedor levantó la máquina — lo eligió el maquinista. Cuando el motor de visión corra, a la cámara sólo hay que pedirle dónde está la máquina, y esta misma pantalla pasa de cargarse a mano a confirmarse sola.

05 · El expediente

Las piezas del expediente

06 · La lista

Qué hace falta conseguir

Separado entre lo que no cuesta plata y lo que sí.

Sin comprar nada

  • Auditoría del rig: modelo y VRAM de cada placa, ancho real de risers, temperatura bajo carga.
  • Usuario de solo lectura sobre los streams.
  • RTSP publicado en el NVR y en los grabadores que aporten.
  • Ubicación física del nodo, con acceso a la VLAN de CCTV.
  • Horas propias para el piloto.

Lo que probablemente haya que comprar

  • Gabinete cerrado para las GPU. El rack abierto de minería no aguanta 24/7 en sector polvoriento.
  • UPS del nodo. El generador cubre el predio; el nodo necesita su propio respaldo para apagar ordenado.
  • Una cámara con plano cerrado, si mover las existentes no alcanza.
  • Disco para el buffer de imágenes de evidencia.
Ningún número de capacidad todavía Cuántas cámaras aguanta el hierro es la pregunta que el piloto responde, no un dato que ya tengamos. Un rig de minería suele usar risers PCIe x1: ese es el cuello de botella, no el cómputo. Toda cifra anterior al benchmark es estimación.

07 · Lo que traba

Tres bloqueantes reales

Sigue siendo el orden, pero el primero se achicó el 20/9.

1

El stream de calidad depende de qué cámara

Medidos 75 canales el 20/9: ANEXO entrega 2688×1520 y las 7 nuevas dan 1080p, mientras los 3 XVR analógicos quedan clavados en 352×240 — y eso no se arregla por configuración, está probado. Falta RTSP para video continuo; para frames por evento ya alcanza.

2

El rig no está medido

Seis placas ex minería, sin inventario. Hasta que no se sepa VRAM y ancho de PCIe, no se puede decir cuántas cámaras entran ni qué modelos corren.

3

Falta decidir dónde vive el nodo

Depende de si el servidor del DSS puede convivir con el motor sin degradar la grabación. Se lo preguntamos a RST; si la respuesta es no, el nodo es equipo aparte.

Los tres pasan por la misma visita RST viene la semana que viene. Las tres respuestas salen de ahí. Ver la orden de trabajo de RST →

08 · Para resolver

Decisiones abiertas

Ninguna bloquea el arranque del piloto. Todas hay que cerrarlas antes de producción.

#DecisiónOpcionesCuándo
D1Dónde corre el motorMismo Dell del DSS · equipo propio nuevoCon la respuesta de RST
D2Gabinete de las GPURack abierto provisorio para el piloto · gabinete cerrado para producciónDespués de F2
D3Qué cámara se mueveMover una de las 7 nuevas · usar un plano cerrado del anexo · comprar unaAntes de F3
D4Familia del detectorAlternativa permisiva · Ultralytics con licencia empresarialAntes de producción
D5Dueño técnico internoQuién mantiene el nodo y cubre el relevoAntes de F6
D6Consulta a AduanaSi el análisis automático sobre cámaras de zona primaria requiere aviso formalAntes de producción
Biblioteca·Glosario·todo lo que publicamos, buscable por palabra